Malay
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
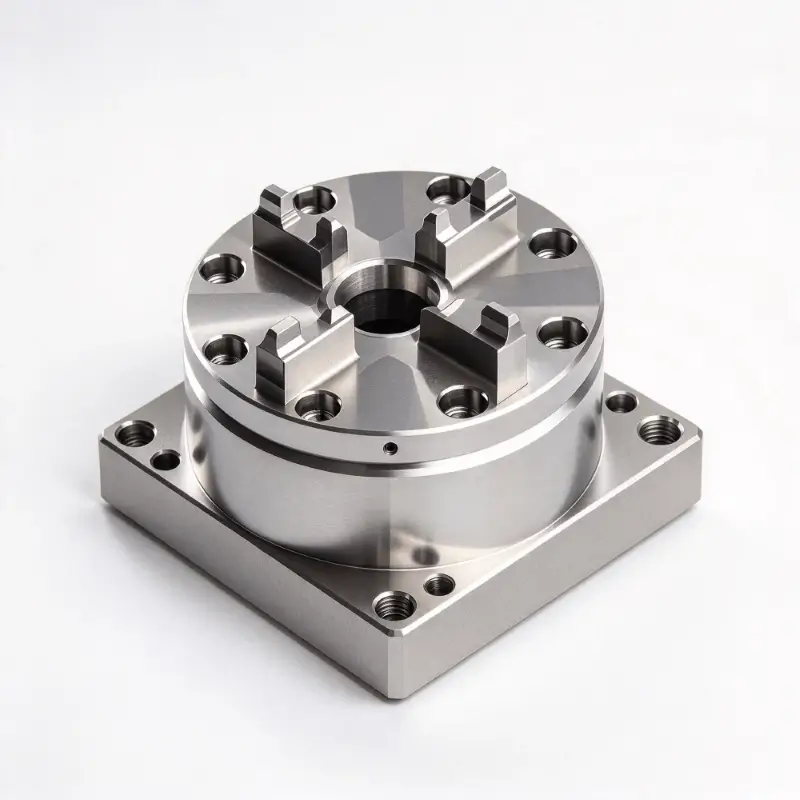
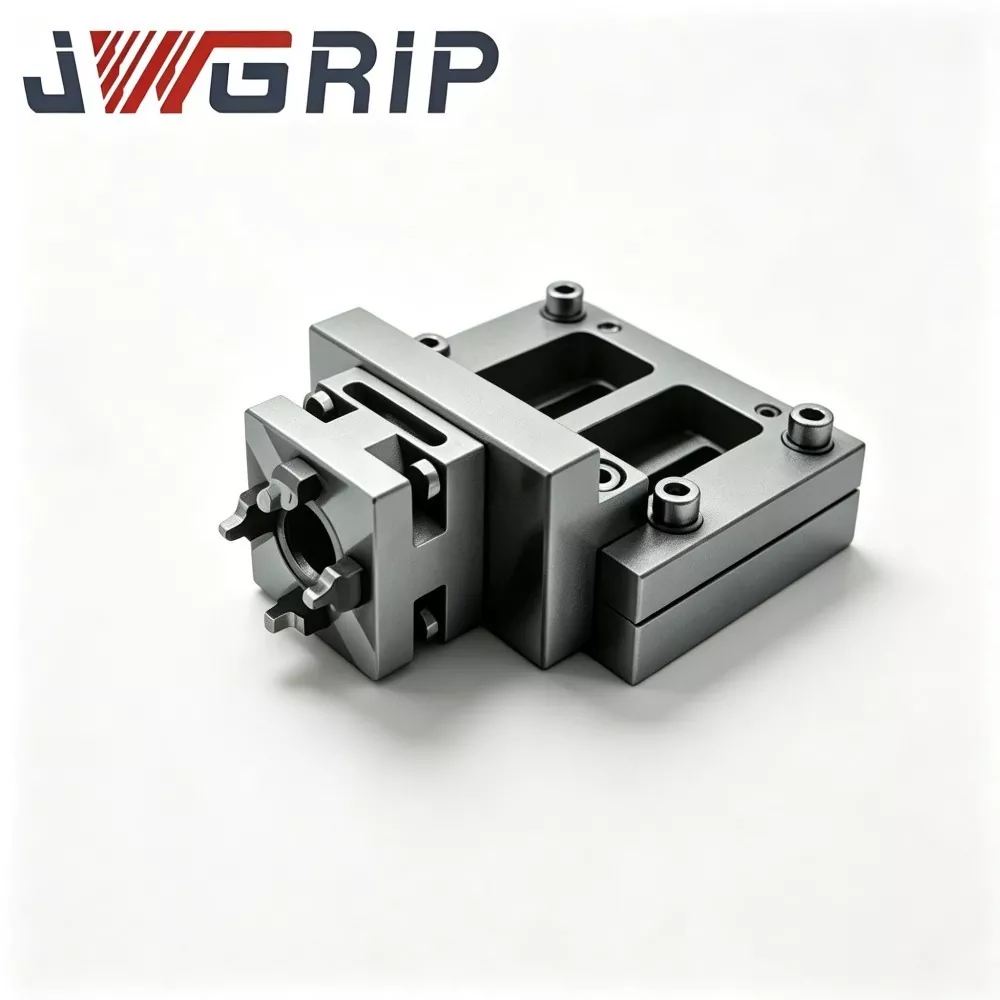
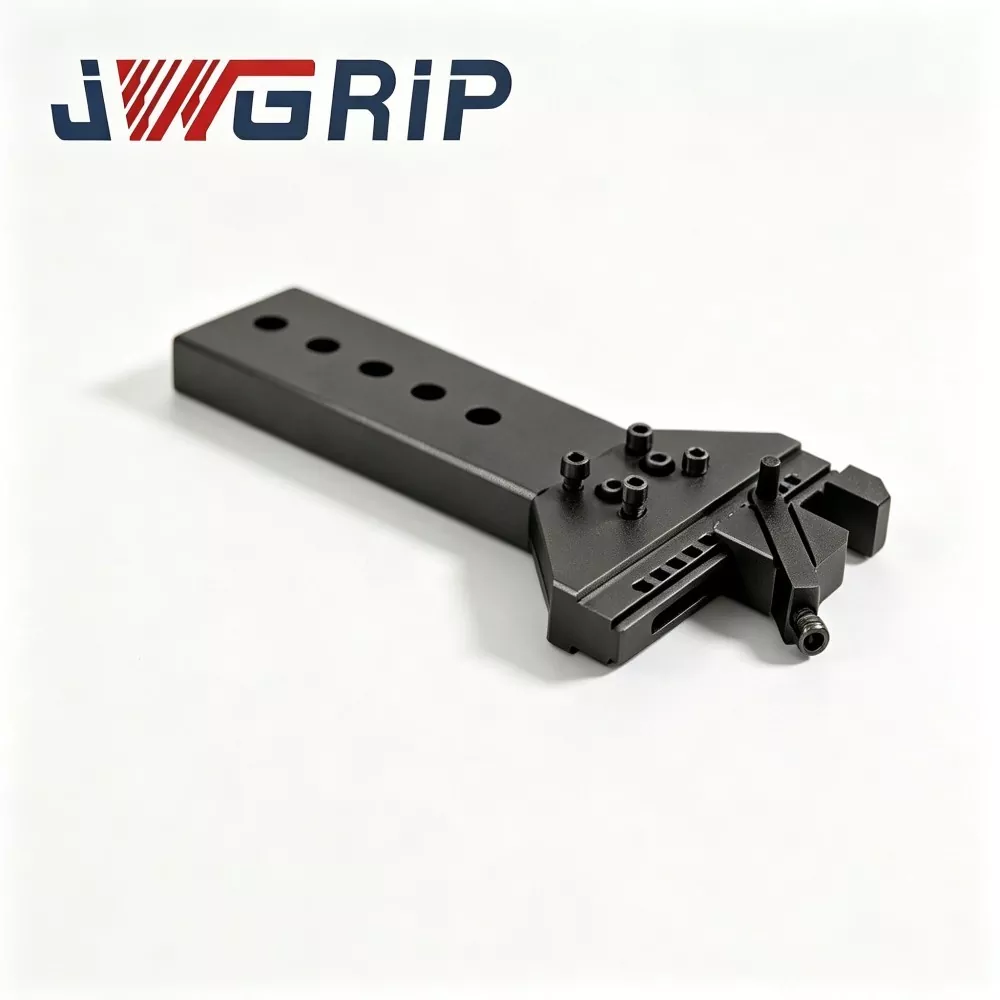
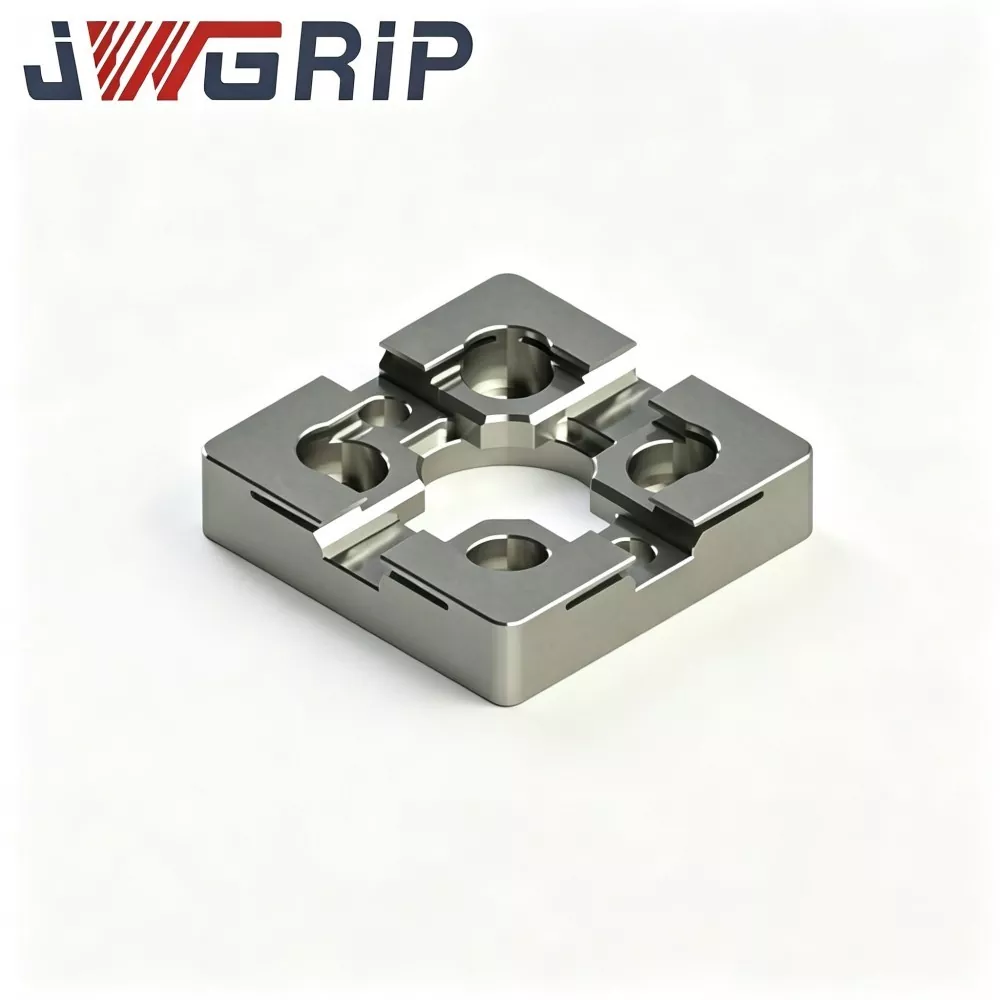
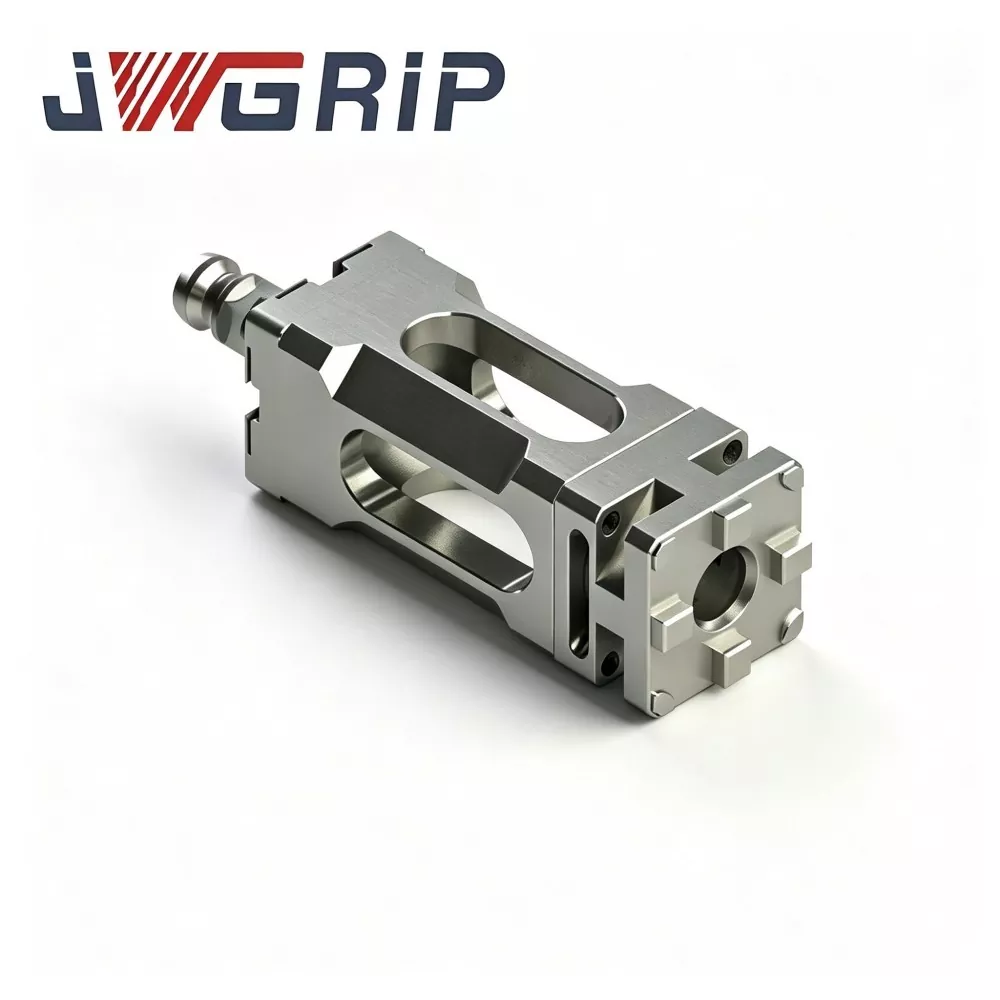
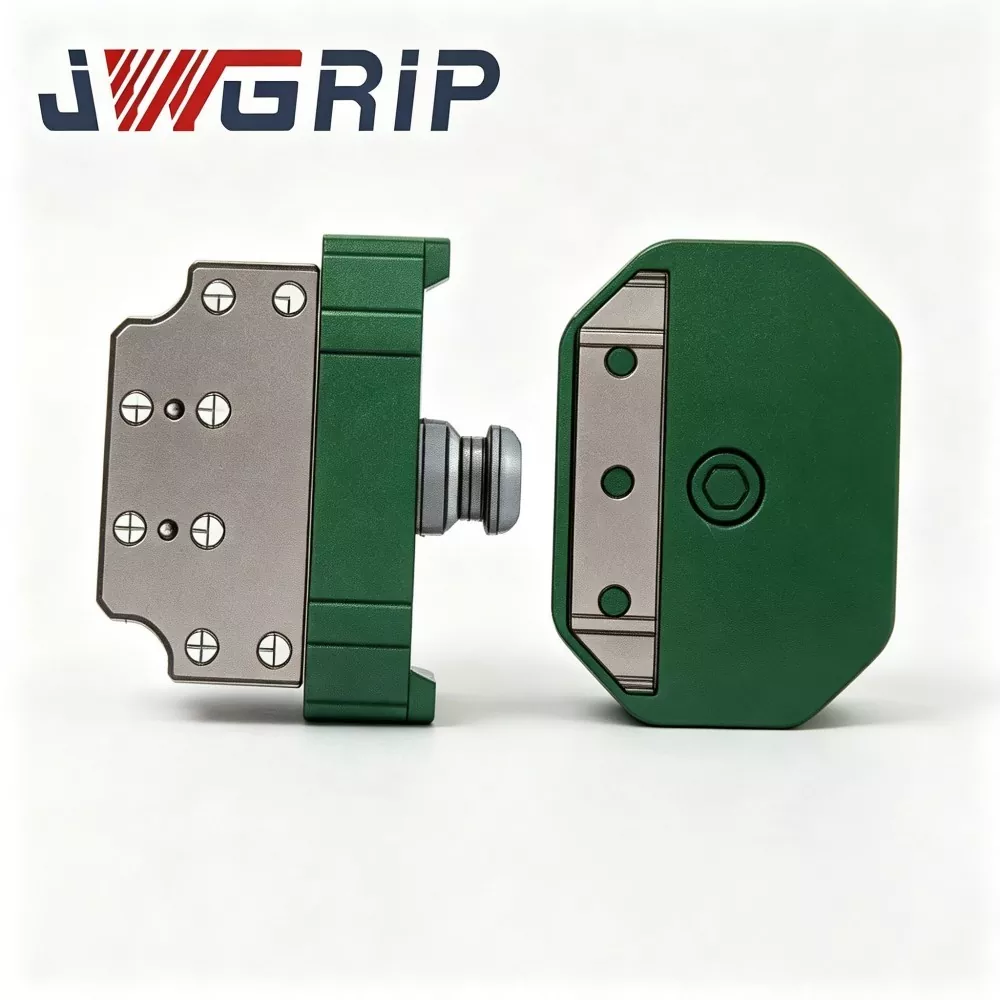
Gandingan Dulang Gripper Tukar Pantas Robot
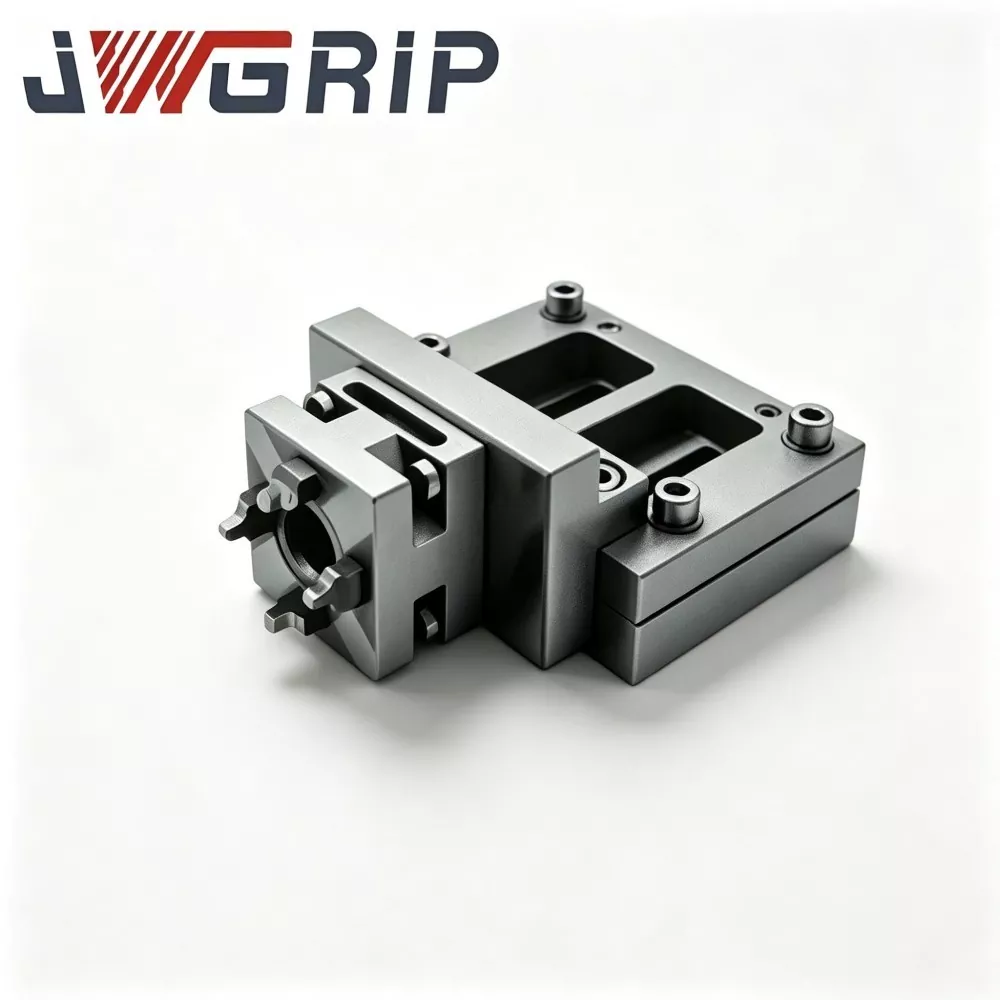
JWGRIP ialah pengilang dan pembekal Gandingan Dulang Penggenggam Perubahan Cepat Robot profesional di China. Ia adalah komponen pensuisan kesan akhir robot bersepadu termaju yang direka khas untuk barisan pengeluaran automatik tanpa pemandu yang fleksibel. Ia menyepadukan konfigurasi struktur keluli aloi berkekuatan tinggi dan proses pengisaran ketepatan ke dalam satu unit, merealisasikan pensuisan alat robot automatik sepenuhnya tanpa campur tangan manual semasa penggantian penggenggam, dulang dan alatan hujung lain.
Gandingan Dulang Gripper Perubahan Pantas Robot berprestasi tinggi ini menampilkan ralat kedudukan ulangan ultra rendah, prestasi anti-keletihan yang sangat baik dan hayat perkhidmatan yang sangat panjang, dan menyokong maklum balas isyarat penguncian dan buka kunci automatik untuk memenuhi keperluan operasi pintar pengeluaran tanpa pemandu. Dikilangkan secara ketat melalui pemeriksaan bahan mentah, pemesinan ketepatan CNC, rawatan haba profesional dan proses pengerasan permukaan, setiap gandingan menjalani ujian prestasi produk siap yang komprehensif dan pengesahan pemuatan kitaran berterusan, mematuhi piawaian keselamatan mekanikal CE.
Ia memberikan prestasi mekanikal yang stabil dan konsisten dalam senario pensuisan kitaran jangka panjang. Serasi secara meluas dengan model robot industri berbilang jenama, ia digunakan secara meluas dalam pemasangan bateri tenaga baharu, pembuatan elektronik 3C, pemasangan alat ganti kereta dan bengkel pengisihan logistik pintar. Menyokong penyediaan lukisan teknikal profesional, perundingan di tapak dan panduan teknikal selepas jualan yang lengkap, ia memendekkan kitaran pelaksanaan projek pengubahsuaian barisan pengeluaran robot yang fleksibel untuk pelanggan industri global dengan berkesan.
Pengenalan Mekanisme Kerja Teras
Gandingan Dulang Penggeram Perubahan Pantas Robot ialah komponen antara muka pertukaran pantas hujung robot khusus, terutamanya digunakan untuk menukar pantas antara modul penggenggam robot dan modul dulang pembawa bahan.
Tanpa gandingan ini, setiap pertukaran antara dulang dan penggenggam memerlukan penghentian barisan pengeluaran, penyingkiran bolt manual, pelarasan datum dan penentukuran koordinat. Satu penukaran alat boleh mengambil masa 10-30 minit dan sangat mengurangkan Keberkesanan Peralatan Keseluruhan (OEE) talian automatik.
Gandingan terdiri daripada dua pemasangan teras:
1. Tapak sisi robot (sebelah induk): Ditetapkan secara kekal pada bebibir robot.
2. Penyesuai sisi alat (sebelah hamba): Dipasang secara berasingan pada setiap pencengkam dan setiap dulang.
Aliran kerja:
1. Robot bergerak ke stesen dok dan mendekatkan tapak sisi robot dengan penyesuai sisi alat sasaran (pencengkam atau dulang).
2. Pemacu udara termampat memacu gigi kunci mekanikal terbina dalam untuk terlibat, melengkapkan penguncian mekanikal.
3. Pin pengesan berketepatan tinggi dan lubang pengesan merealisasikan kedudukan berulang yang tepat. Laluan pneumatik terbina dalam menyambung secara automatik litar gas sisi alat untuk bekalan vakum atau pencengkam pneumatik.
4. Penderia dalaman menyuap isyarat status penguncian masa nyata kembali ke sistem kawalan robot. Robot melaksanakan tugas pengendalian seterusnya hanya selepas menerima isyarat pengesahan "terkunci di tempat", menghalang benda kerja yang tidak disengajakan terjatuh disebabkan oleh penguncian yang tidak lengkap.
5. Apabila pertukaran alat diperlukan, robot mengeluarkan isyarat buka kunci; litar udara melepaskan tekanan; mekanikal-kunci-gigi tertanggal; robot bergerak menjauhi alat dan dok semasa dengan kesan akhir sasaran seterusnya.
Kebanyakan cakera tukar cepat tujuan am di luar rak tidak mempunyai pengoptimuman struktur untuk keadaan beban berselang-seli pencengkam dulang campuran. Perkakas dulang menjana beban eksentrik kawasan besar manakala penggenggam padat menyampaikan beban tertumpu; selang seli berulang mempercepatkan lelasan permukaan datum. Dengan menggunakan beratus-ratus pengalaman projek robot-stesen-retrofit, JWGRIP mengoptimumkan pengedaran galas beban dan pembinaan perlindungan datum gandingan ini untuk mengekalkan kestabilan kedudukan jangka panjang di bawah kitaran beban sipi dan beban tertumpu berselang-seli.
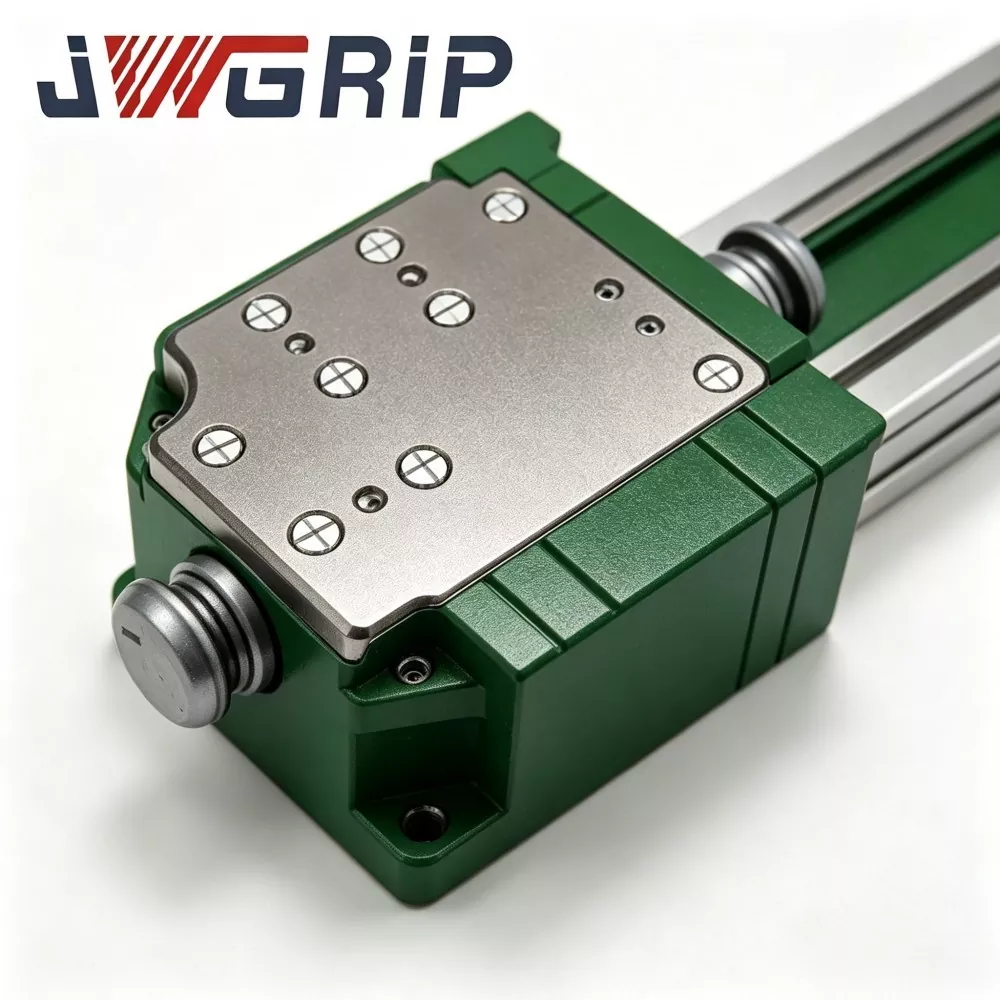
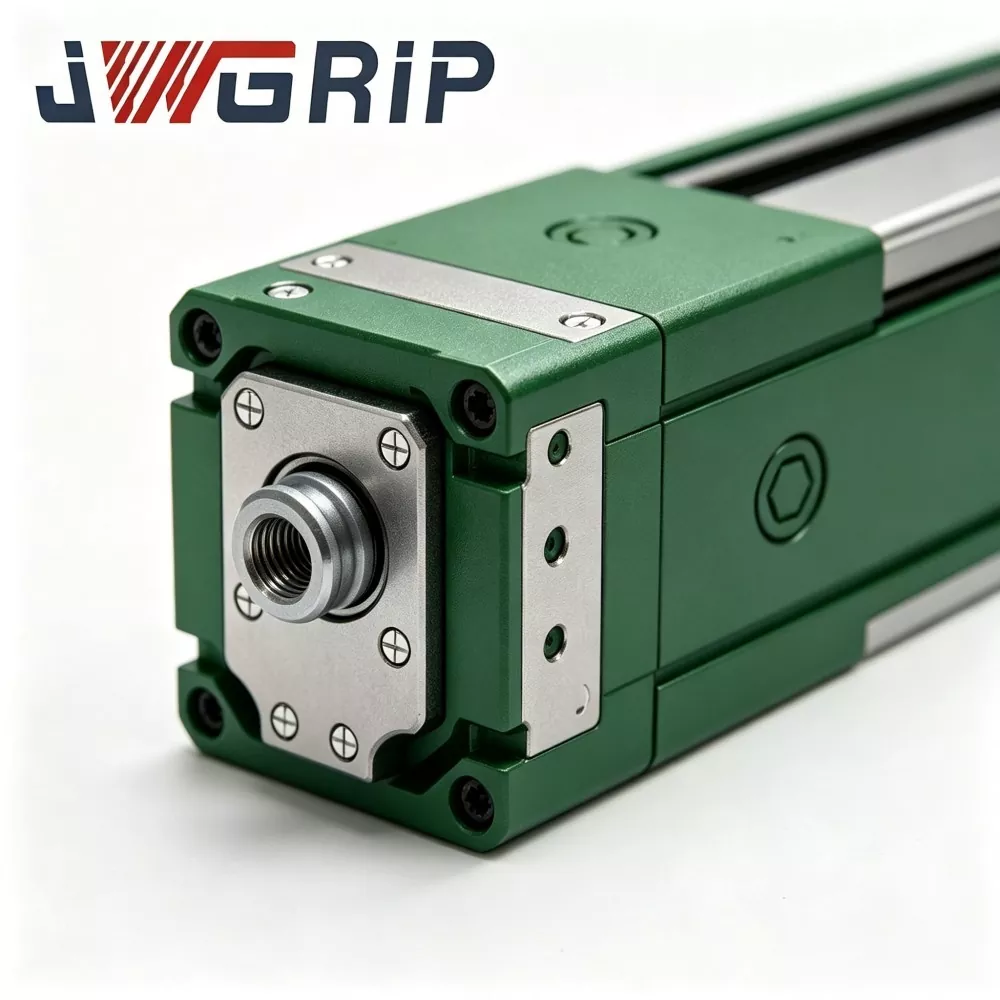
Analisis Titik Sakit Operasi
Kilang yang menggunakan pengendalian bercampur berbilang alatan (dulang + penggenggam) melalui robot industri biasanya menghadapi kesesakan berikut dengan penyelesaian perubahan pantas biasa:
1. Masa henti penukaran alat manual yang panjang Pembukaan / pemasangan bolt yang kerap, pelarasan datum dan penentukuran semula menyelaras menduduki bahagian besar masa pengeluaran, mengurangkan OEE dan mengekang kapasiti keluaran stesen automatik.
2. Turun naik ketepatan kedudukan yang disebabkan oleh operasi manusia Kualiti penjajaran manual sangat bergantung pada kecekapan pengendali. Sisihan kedudukan terkumpul selepas beberapa kitaran penggantian alatan dan menjejaskan ketekalan pemasangan.
3. Risiko keselamatan dalam senario pertukaran alat manual Intervensi manual berhampiran penggerak robot-hujung mewujudkan bahaya perlanggaran-kecederaan semasa operasi penukaran alat berulang.
4. Kehausan permukaan datum pramatang dalam keadaan beban berselang-seli Cakera tukar cepat tujuan umum direka bentuk untuk kesan akhir jenis tunggal. Bergantian antara dulang beban besar-sipi dan pencengkam beban tertumpu mempercepatkan lelasan permukaan lokasi, membawa kepada ketepatan kedudukan ulangan yang berkurangan dan penyelenggaraan yang kerap.
5. Mekanisme keselamatan maklum balas isyarat tidak mencukupi Sesetengah unit perubahan cepat kos rendah tidak mempunyai maklum balas status penguncian masa nyata. Robot boleh melaksanakan pergerakan di bawah keadaan penguncian yang tidak lengkap dan mencetuskan kemalangan terjatuh bahan kerja.
Gandingan Dulang-Tukar Cengkaman Robot JWGRIP menangani titik kesakitan yang dinyatakan di atas melalui lima langkah reka bentuk teras: struktur galas beban dioptimumkan bercampur yang dioptimumkan khusus, mekanisme anti-jatuh interlock mekanikal, maklum balas penderia status kunci masa nyata, bahagian haus yang boleh diganti modular, penutupan-matriks berbilang gred-beban-3-120 kg.
Komposisi Modul
Gandingan Dulang Gripper Perubahan Pantas Robot JWGRIP terdiri daripada enam modul berfungsi utama:
① Pemasangan tapak induk bahagian robot
② Pemasangan penyesuai hamba sisi alat
③ Kumpulan gigi kunci saling kunci mekanikal (struktur keselamatan anti-jatuh)
④ Set penentu lokasi pin pengesan & lubang pengesan ketepatan tinggi
⑤ Pemasangan laluan pneumatik terbina dalam bersepadu
⑥ Penderia pengesan status kunci & unit output isyarat
Penerangan Struktur
1. Pemasangan tapak induk bahagian robot Tapak pelekap utama dipasang pada bebibir robot; keluli aloi berkekuatan tinggi, terawat pelepasan tekanan dan permukaan datum mengawan utama kejituan. Ia menanggung beban dinamik komposit yang dihantar dari alat-alat akhir-efektor.
2. Pemasangan penyesuai hamba sisi alat Plat penyambung hujung alat, dipasang secara berasingan pada setiap penggenggam dan setiap dulang. Memadankan asas induk dalam dimensi dok, permukaan datum dan antara muka litar gas.
3. Kumpulan gigi kunci saling kunci mekanikal Gigi kunci mekanikal yang digerakkan secara pneumatik. Menyedari penglibatan mekanikal yang positif selepas dok. Walaupun bekalan pneumatik gagal secara tidak sengaja, interlock mekanikal mengekalkan keadaan terkunci untuk mengelakkan alat terjatuh, memenuhi perlindungan keselamatan pasif yang mematuhi CE.
4. Set penentududukan pin pengesan & lubang pengesan berketepatan tinggi Pin pengesan tanah tepat dan lubang pengesan menjamin prestasi kedudukan ulangan ≤±0.008 mm selepas setiap dok. Sesendal galas beban yang dioptimumkan khas melambatkan haus yang disebabkan oleh kitaran beban sipi / beban pekat berselang-seli.
5. Pemasangan laluan pneumatik terbina dalam bersepadu Saluran litar gas tertutup terbina dalam di dalam bahagian induk dan hamba. Melengkapkan sambungan pneumatik secara automatik semasa dok, membekalkan udara termampat untuk pencengkam pneumatik atau dulang vakum tanpa susun atur tiub luaran tambahan.
6. Penderia pengesan status kunci & unit output isyarat Penderia on-board mengesan keadaan penglibatan kunci mekanikal sebenar dan mengeluarkan isyarat suis ke arah sistem robot-PLC. Logik pergerakan robot boleh dikonfigurasikan untuk membenarkan gerakan hanya apabila menerima isyarat pengesahan "terkunci sepenuhnya".
Kelebihan Teknikal Teras
1. Struktur dioptimumkan beban campuran untuk senario tukar ganti-pencengkam dulang
Kebanyakan cakera perubahan pantas yang tersedia di pasaran menyasarkan kesan akhir kategori tunggal. Gandingan ini mengukuhkan gelang galas beban dan struktur sesendal pin pengesan untuk kerap bergantian antara dulang kawasan besar dan pencengkam padat. Ia mengurangkan lelasan permukaan datum di bawah keadaan beban sipi dan beban tertumpu berselang-seli. Disahkan oleh projek lapangan: lebih 1 juta kitaran dok yang stabil di bawah pengeluaran kitaran 24 jam beban undian.
2. ≤±0.008 mm ketepatan kedudukan ulangan untuk ketekalan pemasangan
Mengguna pakai lengan galas aloi ketepatan tinggi dan pin pengesan siap pengisaran. Selepas pertukaran penggenggam dulang, koordinat program robot tidak memerlukan penentukuran semula berskala besar, secara drastik mengurangkan beban kerja penyahpepijatan jurutera di tapak. Kritikal untuk senario berketepatan tinggi seperti susunan sel bateri tenaga baharu dan pemasangan komponen 3C.
3. Reka bentuk dwi-keselamatan: sambung kendiri mekanikal + maklum balas status kunci elektrik
Jalinan mekanikal pasif menahan keadaan mengunci apabila kehilangan bekalan udara secara tidak sengaja untuk mengelakkan pemisahan alatan secara tiba-tiba. Pengawal robot hanya boleh melaksanakan gerakan selepas menerima isyarat maklum balas elektrik "terkunci sepenuhnya". Mekanisme dwi-keselamatan yang diperakui CE ini menghapuskan bahaya keselamatan utama untuk bengkel tanpa pemandu.
4. Seni bina bahagian haus modular untuk penyelenggaraan kos rendah
Komponen boleh guna utama termasuk lengan pin locating dan cincin pengedap menggunakan reka bentuk modular belah. Pengguna boleh menggantikan hanya bahagian haus tempatan tanpa melepaskan asas induk utama daripada bebibir robot. Memendekkan masa henti peralatan dan mengurangkan perbelanjaan penyelenggaraan jangka panjang. Kit alat ganti boleh dibekalkan bersama dengan sebut harga unit utama.
5. Matriks beban berkadar julat luas & keserasian jenama berbilang robot
Muatan terkadar produk stok meliputi 3 kg-120 kg. Dimensi bebibir pemasangan mengikut piawaian industri robot arus perdana, serasi dengan ABB, FANUC, KUKA, YASKAWA dan jenama robot domestik China. Menyokong sambungan dengan dulang vakum, pencengkam mekanikal, rahang pneumatik dan kesan akhir yang lain. Bebibir kejuruteraan tersuai, penarafan beban atau pengubahsuaian struktur pengedap tersedia untuk keperluan khas.
6. Pengilangan sepenuhnya & perkhidmatan sokongan kejuruteraan lengkap
Proses teras termasuk penapisan bahan mentah, rawatan haba, pemesinan ketepatan dan ujian kitaran produk siap dilengkapkan di dalam kilang JWGRIP, tiada penyumberan luar proses teras. Pasukan kejuruteraan menyediakan lukisan 2D/3D, manual pemasangan dan cadangan tetapan parameter untuk pengguna akhir.
Senario Aplikasi Berbilang Industri
1. Bateri Tenaga Baharu & Talian Pemasangan Modul Penyimpanan Tenaga
Dalam bengkel modul bateri lithium-ion, satu robot perlu berselang seli antara dulang sedutan vakum untuk pengangkutan modul dan pencengkam mekanikal untuk tugas mengetatkan lekapan. Gandingan JWGRIP merealisasikan pertukaran alat automatik tanpa pemandu. Tempoh penukaran alat menurun daripada 15 minit manual ke 3 saat automatik, memotong masa henti barisan pengeluaran secara mendadak disebabkan oleh penggantian alat. Beberapa pengeluar peralatan storan tenaga di Selatan-China telah menggunakan penyelesaian ini.
2. Jalur Pengeluaran Pemasangan 3C-Produk Elektronik
Untuk stesen pemasangan komponen telefon mudah alih dan cangkerang komputer riba, gandingan gred beban ringan (3-10 kg) bekerjasama dengan dulang bahan bersaiz kecil dan pencengkam pneumatik kecil. Docking berketepatan tinggi mengelakkan sisihan pemasangan yang disebabkan oleh penukaran alat, menyokong pemasangan berterusan berkelajuan tinggi komponen elektronik ketepatan.
3. Bengkel Pemasangan Automatik Komponen Automotif
Pengeluaran bahagian auto memerlukan robot untuk mengendalikan kedua-dua dulang bahan pukal dan penggenggam pengapit kedudukan. Gandingan gred sederhana hingga berat (25-120 kg) menjalankan tugasan pertukaran alat yang kerap.
4. Stesen Isih Automatik Logistik Pintar
Di bengkel pengasingan bahan automatik, robot bergilir-gilir antara dulang pengangkutan seluruh kotak dan pencengkam pemetik satu keping. Satu robot merealisasikan operasi pelbagai fungsi, mengurangkan jumlah pelaburan sistem pengisihan automatik.
Aliran Kerja Pengeluaran & Rangka Kerja Kawalan Kualiti
JWGRIP melaksanakan sistem pengurusan kualiti ISO 9001:2015 di seluruh rantaian pengeluaran. Peralatan dalaman termasuk pusat pemesinan CNC, relau rawatan haba suhu tinggi, mesin pengisar ketepatan, instrumen pemeriksaan metalografi, bangku ujian beban kitaran komprehensif dan kemudahan ujian semburan garam. Semua pemesinan komponen teras diselesaikan secara dalaman dan bukannya penyumberan bahagian penyumberan luar siap.
Aliran kerja pengeluaran lengkap:
1. Pemeriksaan masuk bahan mentah:Bahan bar keluli aloi menerima analisis komposisi kimia dan ujian kekerasan; bahan mentah yang tidak mematuhi akan ditolak sebelum memasuki pengeluaran.
2. Pemesinan kasar & pemesinan kemasan CNC:Membentuk badan utama, perumah pin pengesan dan komponen gigi kunci melalui peralatan CNC berketepatan tinggi.
3. Rawatan haba vakum & pengerasan permukaan:Komponen galas beban utama melalui pelindapkejutan dan pembajaan untuk meningkatkan prestasi kekerasan dan anti haus.
4. Proses pengisaran ketepatan:Permukaan datum kritikal dan lubang pin pengesan menerima pengisaran halus untuk memenuhi keperluan toleransi dimensi dan kekasaran permukaan yang ketat.
5. Pemasangan komponen & pentauliahan litar pneumatik:Pasang gigi kunci, elemen pengedap dan unit penderia; laksanakan ujian kedap udara litar gas dalaman.
6. Pengujian beban kitaran fungsi penuh:Setiap gandingan siap menjalankan simulasi kitaran penguncian-buka kunci beribu-ribu kali dalam keadaan beban berkadar; mengesahkan ketepatan kedudukan ulangan, kedap udara dan kebolehpercayaan maklum balas isyarat; unit yang tidak layak dikembalikan untuk kerja semula.
7. Pemeriksaan akhir & penandaan laser:Pemeriksaan dimensi, pemeriksaan penampilan, penandaan pensijilan; produk yang layak memasuki gudang barangan siap untuk disimpan.
Panduan Penyelenggaraan
1. Pemeriksaan visual harian:Sebelum setiap anjakan pengeluaran, periksa secara visual permukaan datum, kawasan kerja gigi kunci dan cincin pengedap untuk mengesan cip, kotoran atau kerosakan kesan mekanikal. Bersihkan bahan cemar asing dengan udara termampat kering.
2. Pencetus penyelenggaraan berasaskan kiraan kitaran:Di bawah pengeluaran berterusan 24 jam, periksa lengan pin pengesan dan cincin pengedap setiap 300 000 kitaran dok. Bersihkan permukaan datum dan sapukan gris anti haus. Gantikan bahagian-bahagian boleh habis jika kelihatan calar atau haus yang jelas. Memendekkan selang penyelenggaraan untuk persekitaran bengkel berhabuk berat.
3. Peringatan jangan kendalikan:Larang aplikasi beban yang lebih dinilai. Melarang perlanggaran ganas antara master-base dan slave-adapter. Jangan buka pemasangan mekanikal-kunci-gigi dalaman tanpa bimbingan profesional-teknikal.
4. Perlindungan storan terbiar jangka panjang:Bersihkan keseluruhan unit gandingan, sapukan gris anti-karat pada permukaan datum dan permukaan berkunci; simpan dalam kabinet kalis habuk kering.
Selepas Jualan
1. Panduan teknikal dalam talian jauh meliputi pemasangan, pentauliahan dan penyelesaian masalah kerosakan di tapak.
2. Dokumentasi penyelenggaraan operasi set lengkap dibekalkan untuk setiap pesanan pembelian.
3. Perundingan teknikal peringkat kejuruteraan untuk projek tersuai OEM: pengubahsuaian dimensi bebibir, peningkatan struktur pengedap, penyesuaian penarafan beban khas dsb.
4. Perkhidmatan teknikal berbayar di tapak yang boleh dirunding tersedia untuk pesanan berasaskan projek volum besar.
5. Bekalan alat ganti bebas untuk lengan pin pengesan, cincin pengedap dan komponen boleh pakai lain, menyokong penggantian medan oleh juruteknik sebelah pelanggan.
6. Perihalan waranti:Waranti 2 tahun untuk komponen struktur-utama yang tidak boleh digunakan di bawah keadaan pemasangan yang betul dan keadaan-beban-berkadar. Bahagian haus boleh guna (cincin pengedap, lengan pin pengesan) dikecualikan daripada skop jaminan percuma. Kerosakan yang disebabkan oleh pemasangan yang tidak betul, operasi beban lampau, perlanggaran buatan manusia atau kakisan kimia di luar spesifikasi tidak dilindungi oleh waranti.
Rujukan Perolehan & Penilaian Projek
Nilai teras JWGRIP Robot Quick Change Gripper Tray Coupling:bercampur-dulang-gripper selang-seli-struktur-beban-beban yang dioptimumkan untuk tujuan, ≤±0.008 mm ketepatan kedudukan ulangan, interlock mekanikal + mekanisme dwi-keselamatan isyarat elektrik, bahagian-bahagian-beban-berubahsuai-enjin-OEM. Ia menyelesaikan kesesakan stesen automasi utama:masa henti pertukaran alat manual yang panjang, sisihan kedudukan akibat manusia, bahaya keselamatan campur tangan manual, haus datum yang dipercepatkan di bawah beban berselang-seli-sipi-pekat, perlindungan-keselamatan penguncian yang tidak lengkap.
Peringatan penilaian projek:
1. Sahkan dimensi bebibir robot sebenar dan beban terkadar yang diperlukan (pertimbangkan beban hentaman dinamik, bukan hanya berat statik kesan akhir). Simpan margin keselamatan yang mencukupi.
2. Jelaskan objek pertukaran alat: senaraikan kuantiti penggenggam dan dulang yang perlu dilengkapi dengan penyesuai hamba sisi alat.
3. Sahkan kualiti sumber udara termampat bengkel dan kestabilan tekanan; mengesyorkan gabungan pengatur tekanan penapis udara jika tekanan turun naik dengan teruk.
4. Sahkan keadaan sumber robot-PLC IO untuk penerimaan isyarat status kunci. JWGRIP menyediakan dokumentasi antara muka elektrik percuma.
5. Versi stok standard merealisasikan penghantaran yang pantas; mengguna pakai perkhidmatan kejuruteraan tersuai OEM untuk keperluan bebibir khas, gred pengedap khas atau penarafan beban khas.
Soalan Lazim
S1: Bolehkah gandingan ini melengkapkan pertukaran alat automatik sepenuhnya tanpa kerja manual?
ya. Gandingan Dulang Gripper Tukar Pantas Robot menerima isyarat kawalan pneumatik daripada sistem robot dan secara automatik selesai mengunci / membuka kunci. Logik pertukaran alat boleh disepadukan di dalam program robot. Ambil perhatian bahawa anda perlu mengkonfigurasi rak penyimpanan alatan yang sepadan untuk memegang pencengkam dan dulang melahu.
S2: Adakah penentukuran semula koordinat diperlukan setiap kali selepas menukar dulang dan pencengkam?
Gandingan ini mencapai ≤±0.008 mm ketepatan kedudukan ulangan di bawah keadaan pemasangan yang betul. Penentukuran semula koordinat berskala besar tidak diperlukan; penalaan halus kecil boleh diterima semasa pentauliahan kali pertama.
S3: Bolehkah ia menyesuaikan diri dengan dimensi bebibir robot tersuai bukan standard?
Versi standard stok sepadan dengan spesifikasi bebibir robot arus perdana. Untuk keperluan bebibir bukan standard, serahkan lukisan sebelum penempatan pesanan; Pemesinan tersuai OEM bagi dimensi antara muka pemasangan boleh direalisasikan.
S4: Apakah yang berlaku jika bekalan udara termampat terputus semasa pergerakan robot?
Struktur sambung-kunci diri-mekanikal terbina dalam memastikan gigi terkunci tetap tersambung walaupun tanpa tekanan udara, mengelakkan kemalangan terjatuh alatan. Tindakan membuka kunci hanya boleh berlaku apabila isyarat buka kunci DAN tekanan udara yang sah kedua-duanya hadir.
S5: Apakah item penyelenggaraan utama untuk pengeluaran-kitaran berterusan jangka panjang?
Kerja utama: permukaan datum bersih dan kawasan gigi kunci; periksa cincin pengedap dan letak-lengan pin dengan kiraan kitaran; menambah gris anti haus; gantikan bahagian-bahagian boleh guna sebaik sahaja haus jelas kelihatan. Pendekkan kitaran penyelenggaraan untuk bengkel berhabuk tinggi.
Hantar Pertanyaan
Maklumat Hubungan
-
Alamat
44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdong Province, China
-
Tel
-
E-mel
Selamat datang untuk menghantar pertanyaan kepada JWGRIP. Pasukan teknikal dan jualan profesional kami akan menyediakan pemilihan lekapan percuma, reka bentuk penyelesaian tersuai dan sebut harga yang tepat.
Cadangan Berita