Malay
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
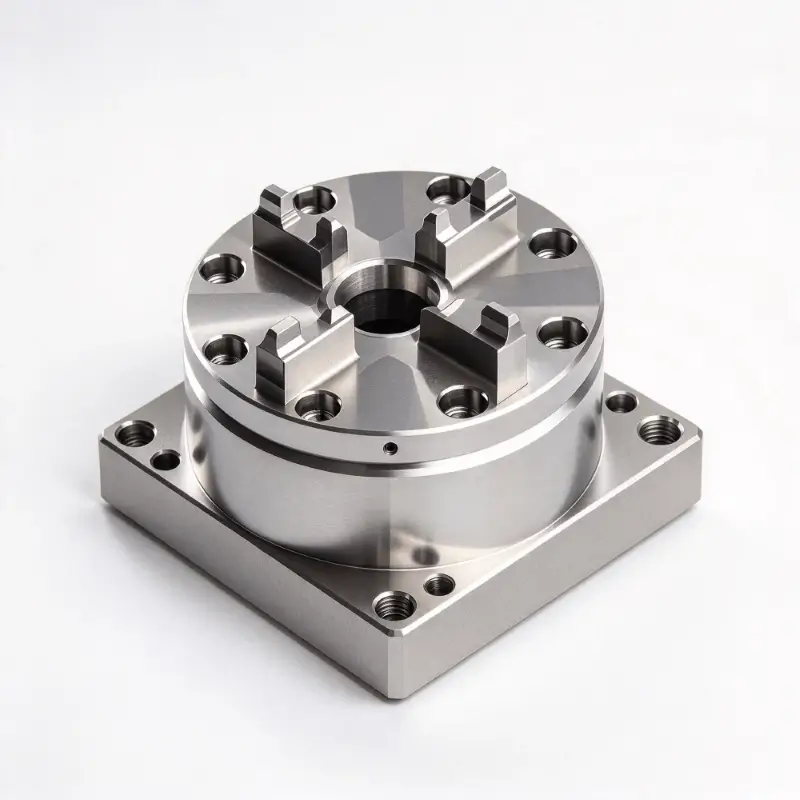
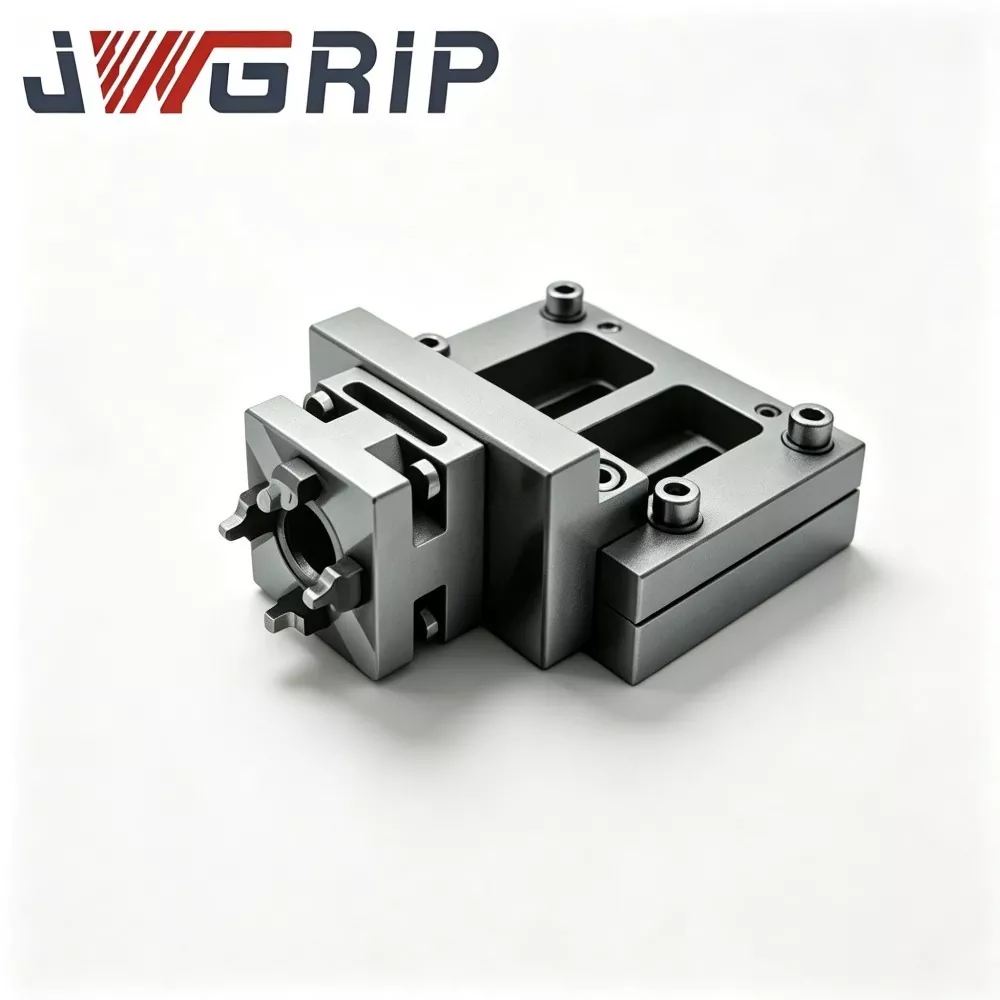
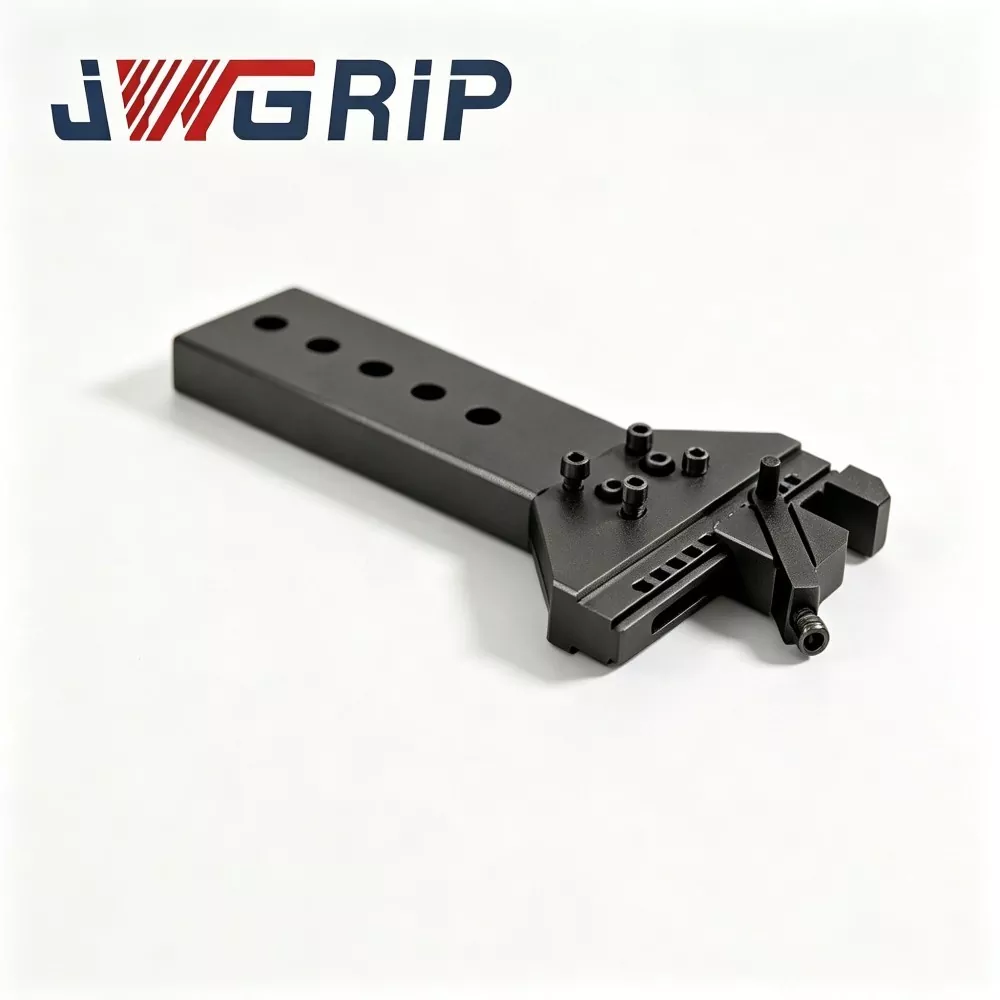
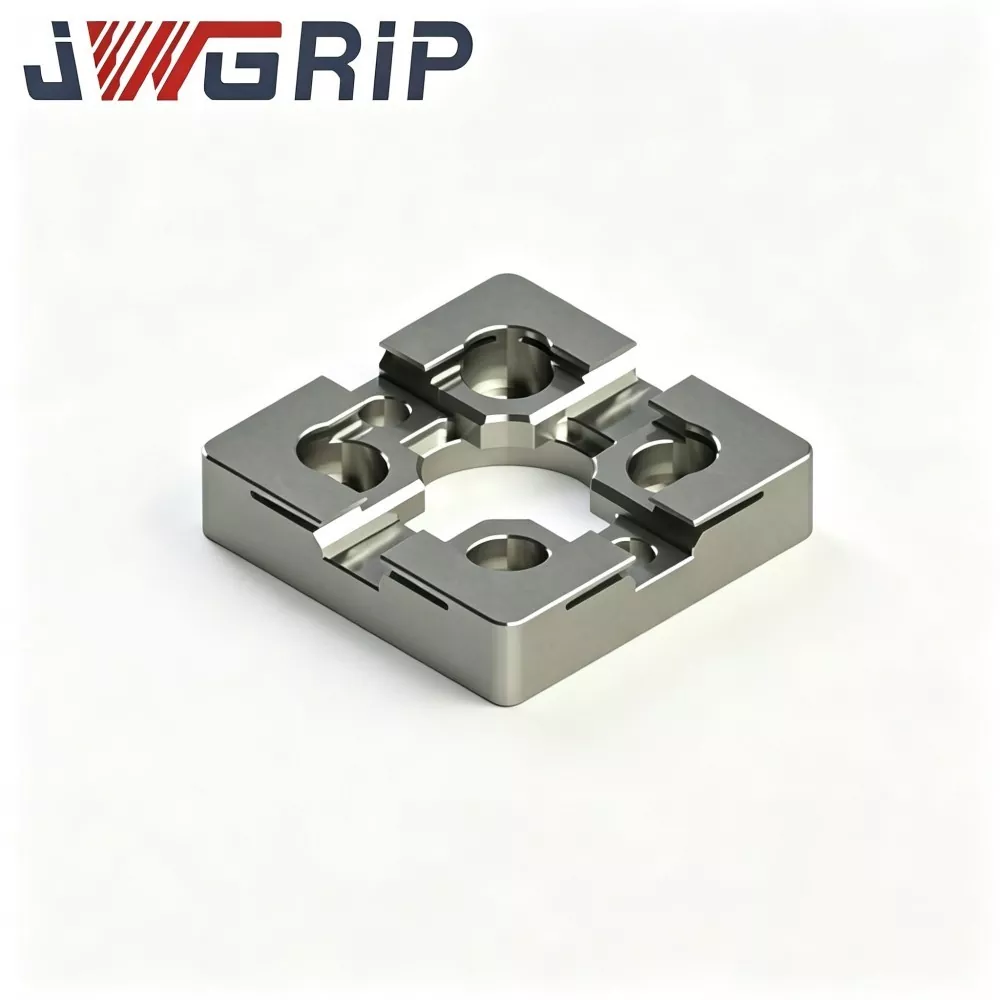
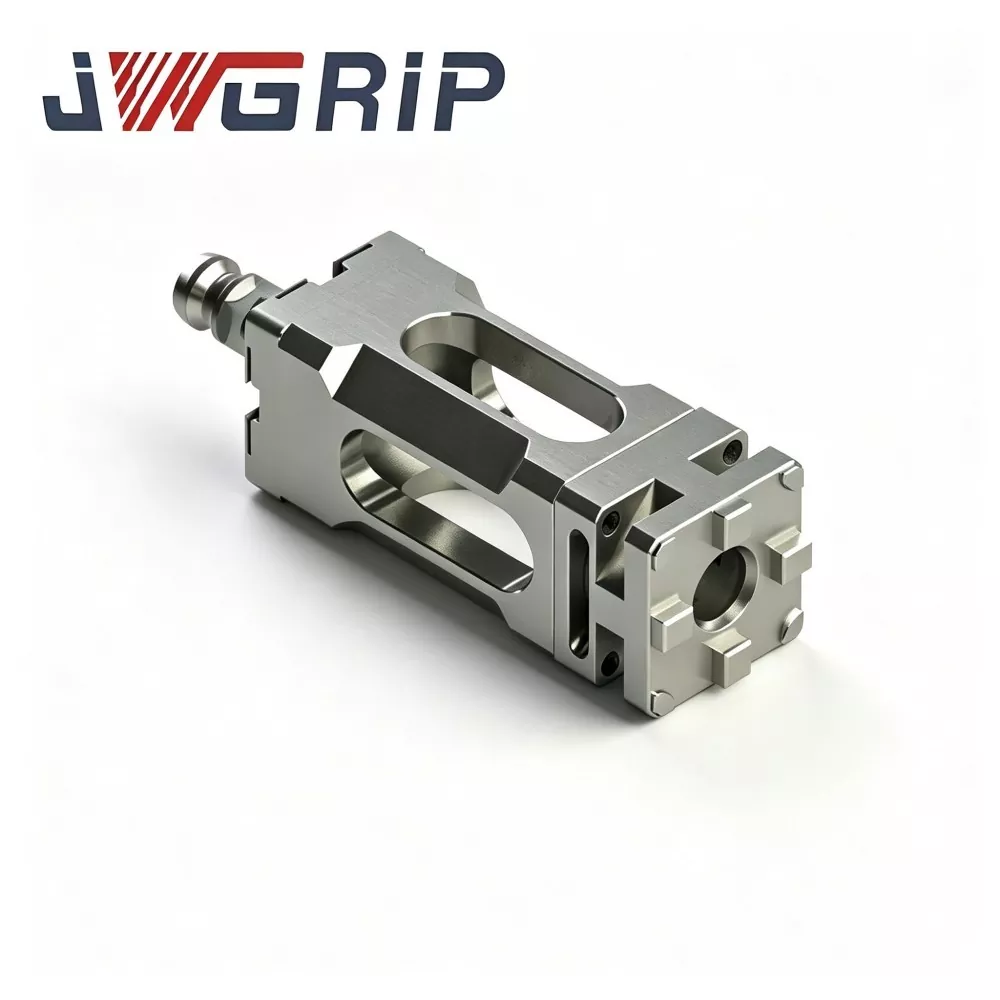
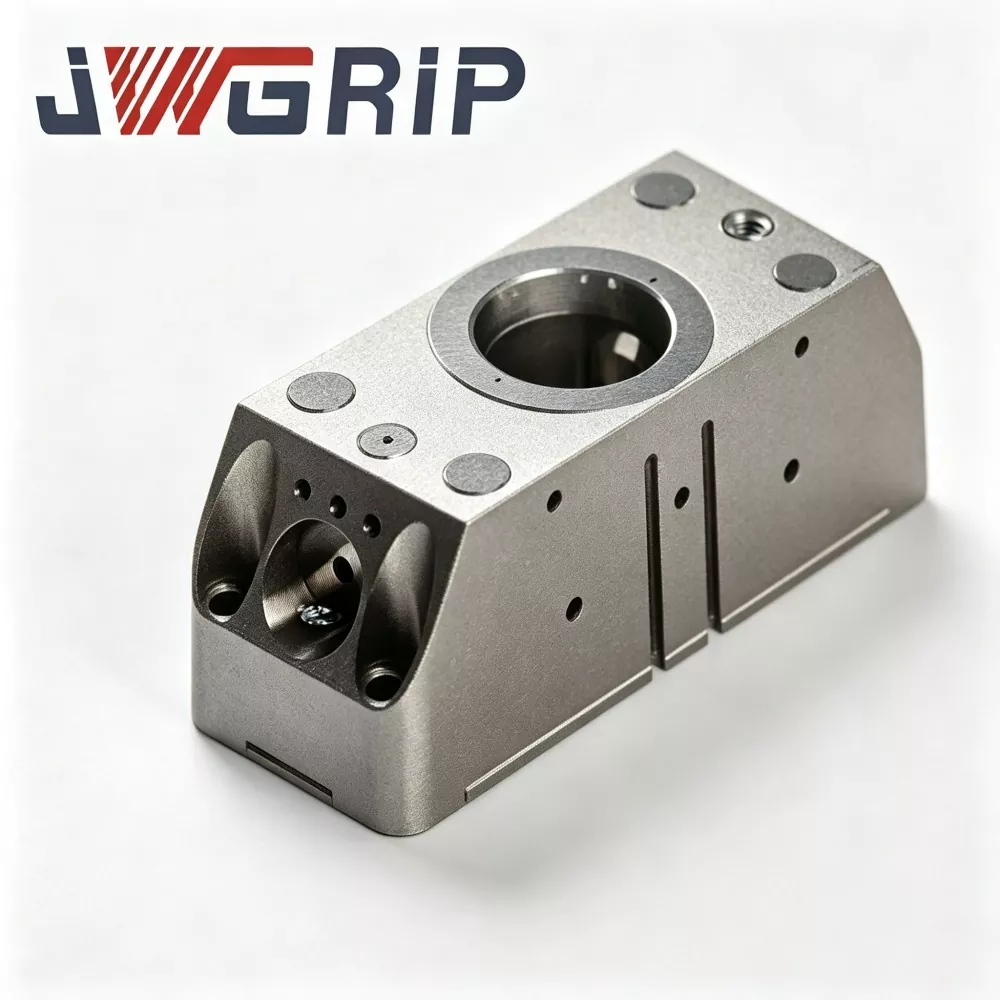
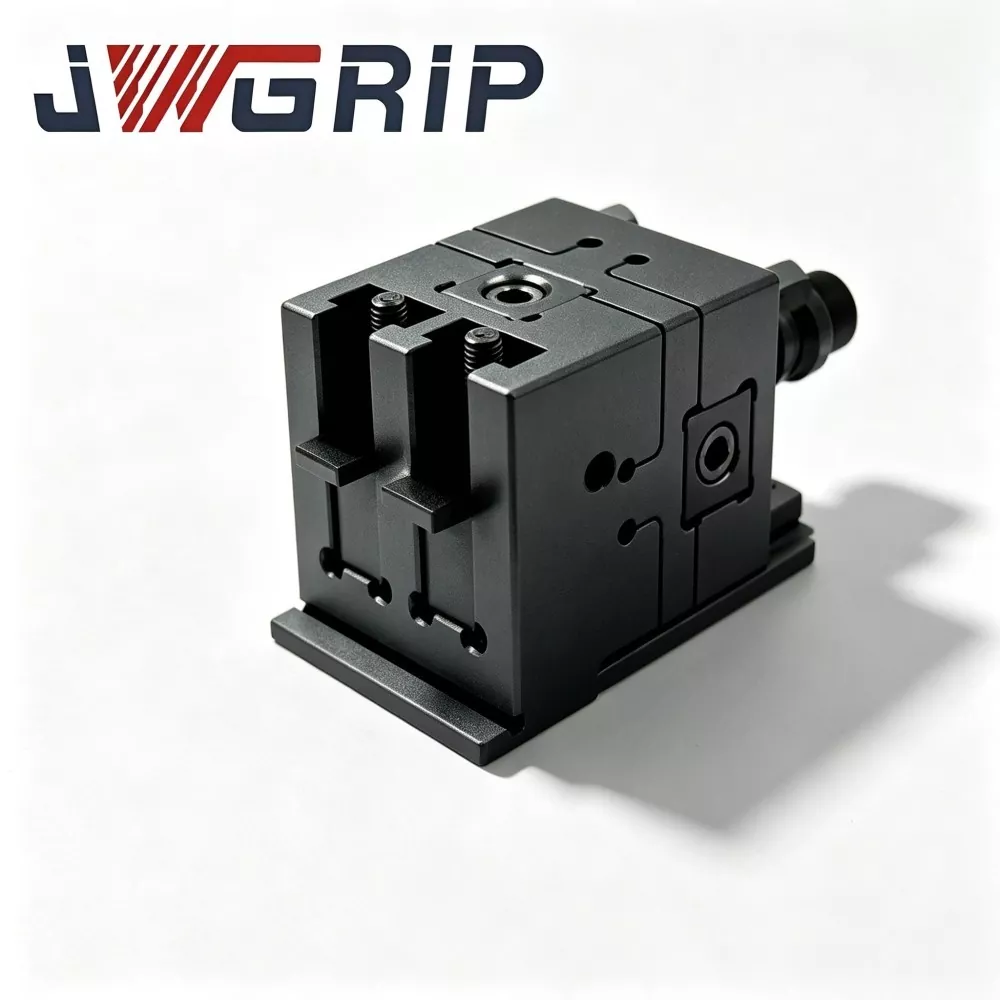
Modul Gripper Perubahan Pantas Robot N160
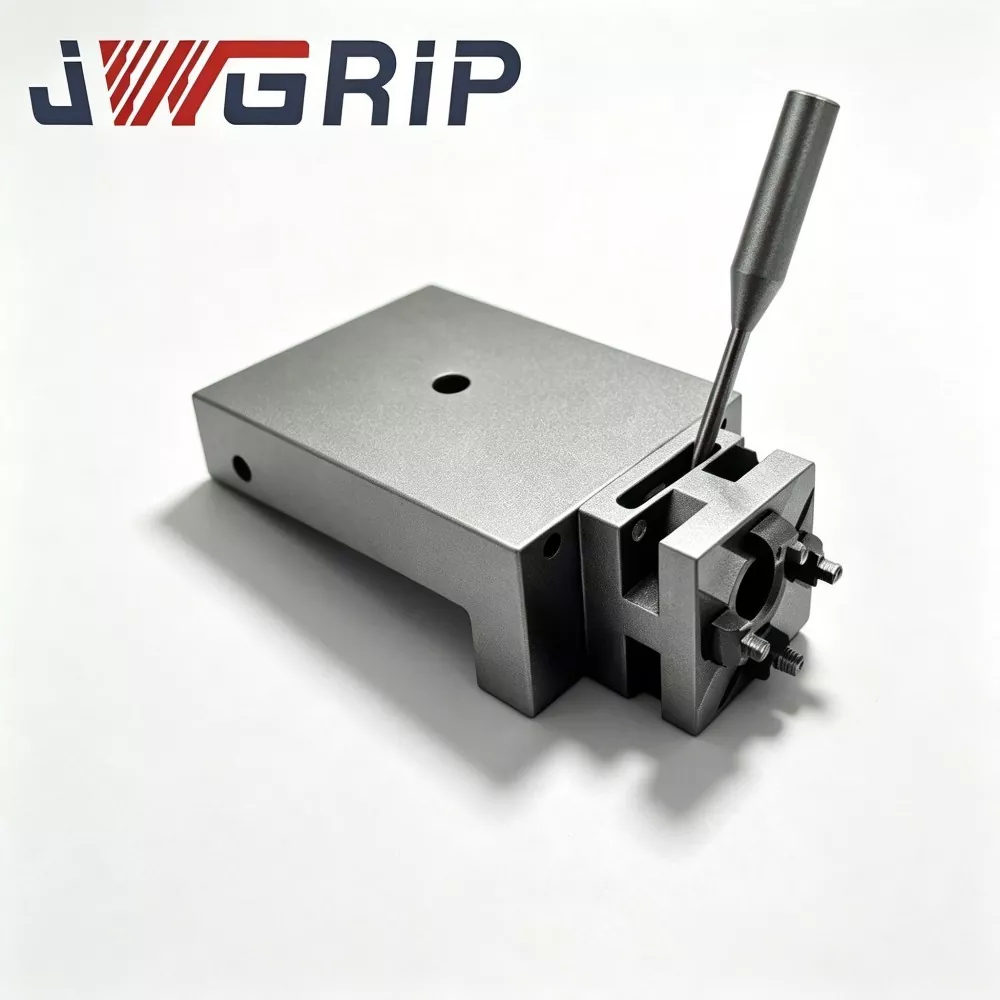
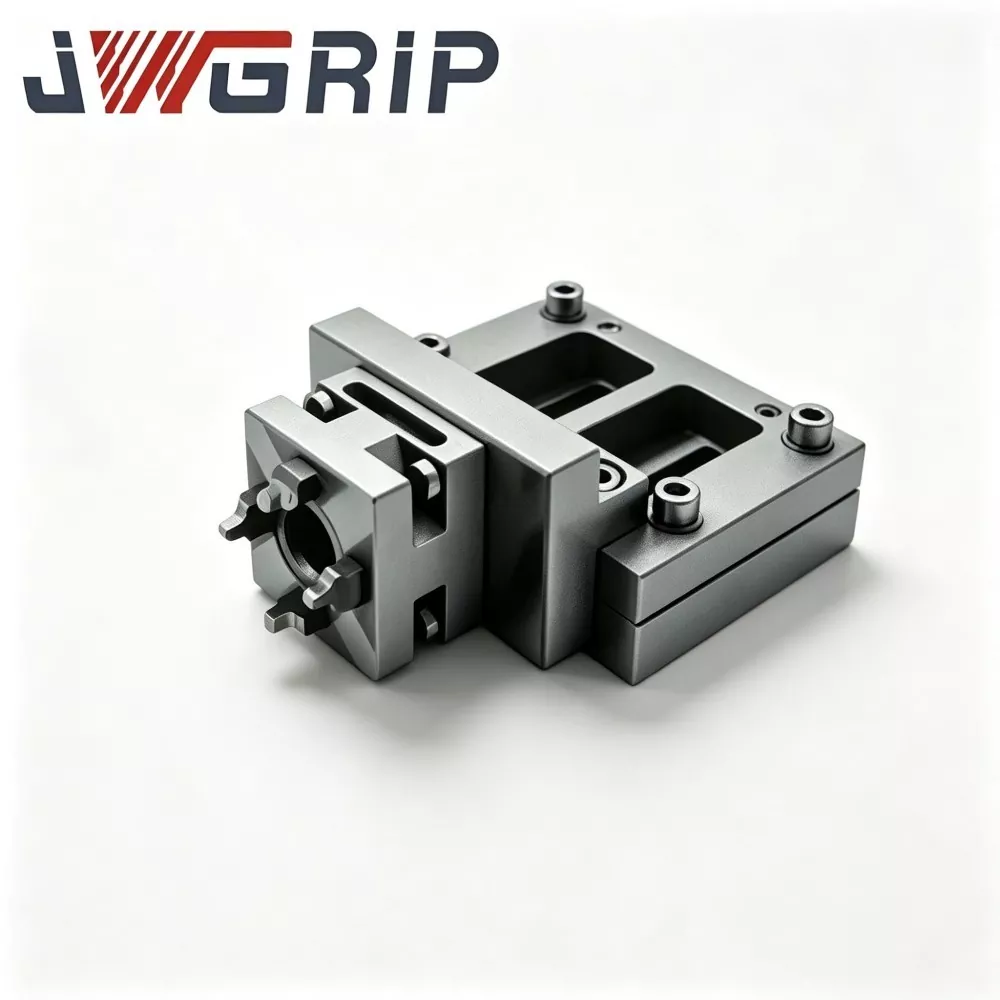
JWGRIP ialah pengilang dan pembekal profesional N160 Robot Quick Change Gripper Module di China, menyokong perolehan Pesanan Pukal dan menyediakan Harga Kilang tulen untuk rakan kongsi projek automasi global. Ia adalah unit perlaksanaan hujung lengan robot bersepadu yang baru dinaik taraf yang direka khas untuk barisan pengeluaran tanpa pemandu fleksibel moden. Mengintegrasikan secara inovatif penggenggam selari pneumatik dan antara muka perubahan pantas robot ke dalam badan modular tunggal, ia menghapuskan keperluan untuk cakera tukar cepat yang berasingan dan pemasangan pencengkam bebas, tidak memerlukan bebibir penyambung berbilang lapisan tambahan atau aksesori peralihan.
Modul Genggam Perubahan Cepat Robot N160 berprestasi tinggi ini menggunakan perumah aloi aluminium penerbangan berkekuatan tinggi dan teras pengunci keluli aloi yang dipadamkan, menampilkan ketahanan yang luar biasa dan prestasi mekanikal yang stabil. Meninggalkan struktur gabungan pisah tradisional, ia secara berkesan mengurangkan ralat kedudukan terkumpul yang disebabkan oleh sambungan berbilang lapisan dan sisihan pemasangan di tapak. Modul ini telah melepasi berjuta-juta ujian keletihan kitaran dan mematuhi sepenuhnya piawaian keselamatan mekanikal CE, mengekalkan operasi stabil jangka panjang dalam senario perebut dan penukaran kitaran frekuensi tinggi.
Selesai dengan prosedur pembuatan dalaman penuh termasuk pemeriksaan bahan mentah, pemesinan ketepatan CNC, rawatan haba vakum, pengerasan permukaan dan pengesahan kitaran beban penuh, setiap unit memberikan prestasi berkualiti tinggi yang konsisten. Ia boleh digunakan secara meluas untuk pemasangan komponen tenaga baharu, pengendalian bahagian-bahagian kecil automotif, pengambilan bahan kerja ketepatan 3C dan pengasingan komponen perkakas rumah. Menyokong pembelian percubaan satu unit dan kerjasama pesanan kelompok besar, ia dilengkapi dengan data lukisan 2D/3D yang lengkap, panduan pemasangan dan sokongan teknikal jauh, dengan banyak mengurangkan beban kerja pemasangan dan penentukuran di tapak serta memendekkan kitaran pengubahsuaian barisan pengeluaran fleksibel pintar untuk perusahaan pembuatan diskret.
Rasional Reka Bentuk Modul Bersepadu
Dengan peralihan pembuatan ke arah mod pengeluaran berbilang pelbagai dan kumpulan kecil, lebih banyak barisan pengeluaran automatik menuntut satu robot perindustrian untuk menyelesaikan berbilang tugas merebut.
Secara tradisinya, penyepadu sistem membeli cakera tukar cepat dan pencengkam pneumatik secara berasingan, memasangnya bersama pada bebibir robot semasa pentauliahan medan.
Penyelesaian ini membawa banyak masalah tersembunyi:
1. Bebibir berbilang mengawan menyusun toleransi dimensi, merendahkan ketepatan kedudukan ulangan keseluruhan.
2. Tiub udara luaran yang terdedah mengalami kerosakan geseran semasa kitaran penukaran alat yang kerap.
3. Jumlah waktu kerja yang banyak digunakan untuk pemasangan dan penentukuran di tapak.
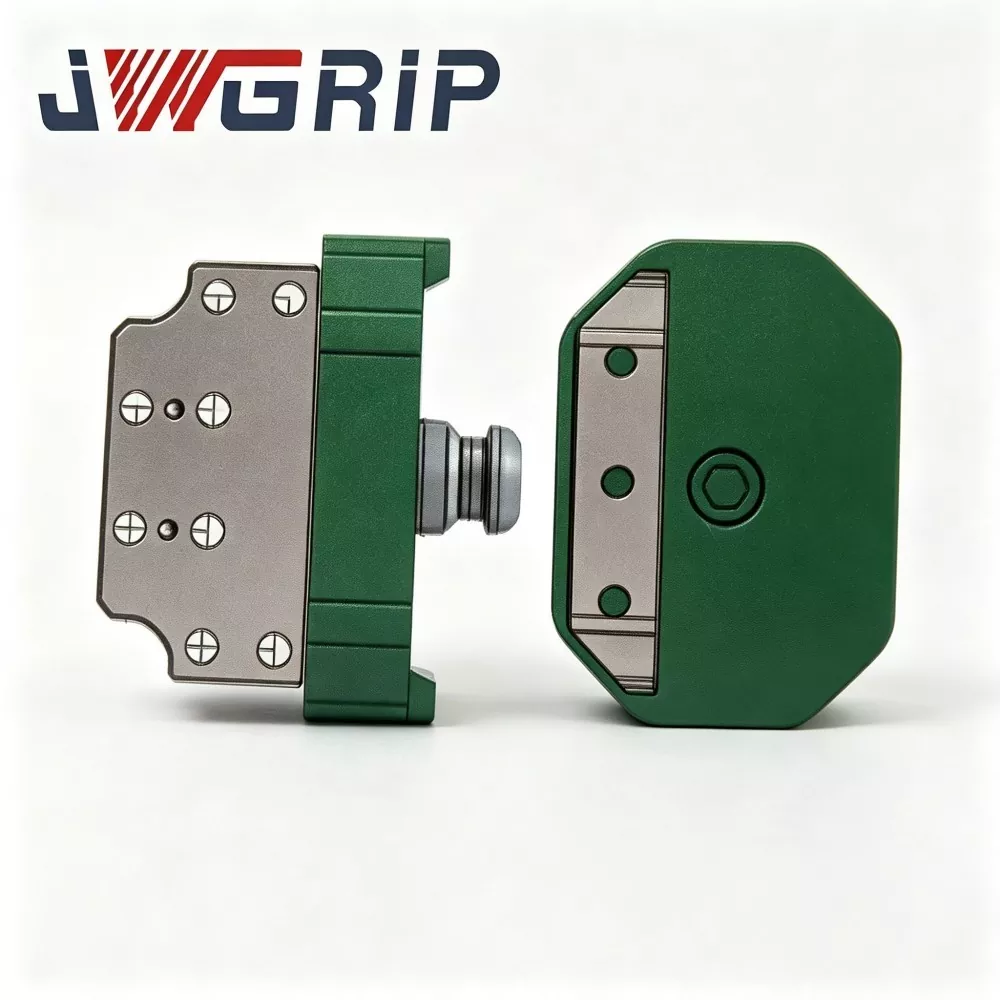
Modul Genggam Perubahan Pantas Robot N160 dibangunkan untuk menyelesaikan masalah kesakitan praktikal yang dinyatakan di atas. JWGRIP menyepadukan mekanisme penguncian perubahan pantas, saluran litar gas dan rahang pencengkam selari ke dalam satu unit modul padat.
Keseluruhan set dibahagikan kepada:
① Tapak sisi robot (dilekapkan secara kekal pada bebibir robot)
② Modul penggenggam sisi alat yang boleh ditukar ganti
Selepas pemasangan satu kali tapak sisi robot pada bebibir robot, robot boleh menyelesaikan pertukaran alat automatik dengan melabuhkan modul sisi alat yang berbeza tanpa pembongkaran berulang bebibir di tapak.
Modul Genggam Perubahan Cepat Robot N160 Standard dalam stok meliputi berbilang gred daya cengkam, yang boleh memadankan kebanyakan robot industri enam paksi arus perdana dan robot kolaboratif. Untuk projek keadaan khas, perkhidmatan tersuai dan OEM boleh diaktifkan. Sama ada pembelian percubaan kelompok kecil atau pesanan pukal, pelanggan boleh mendapatkan sokongan harga kilang daripada saluran bekalan terus kilang kami.
Definisi Produk & Komposisi Teras
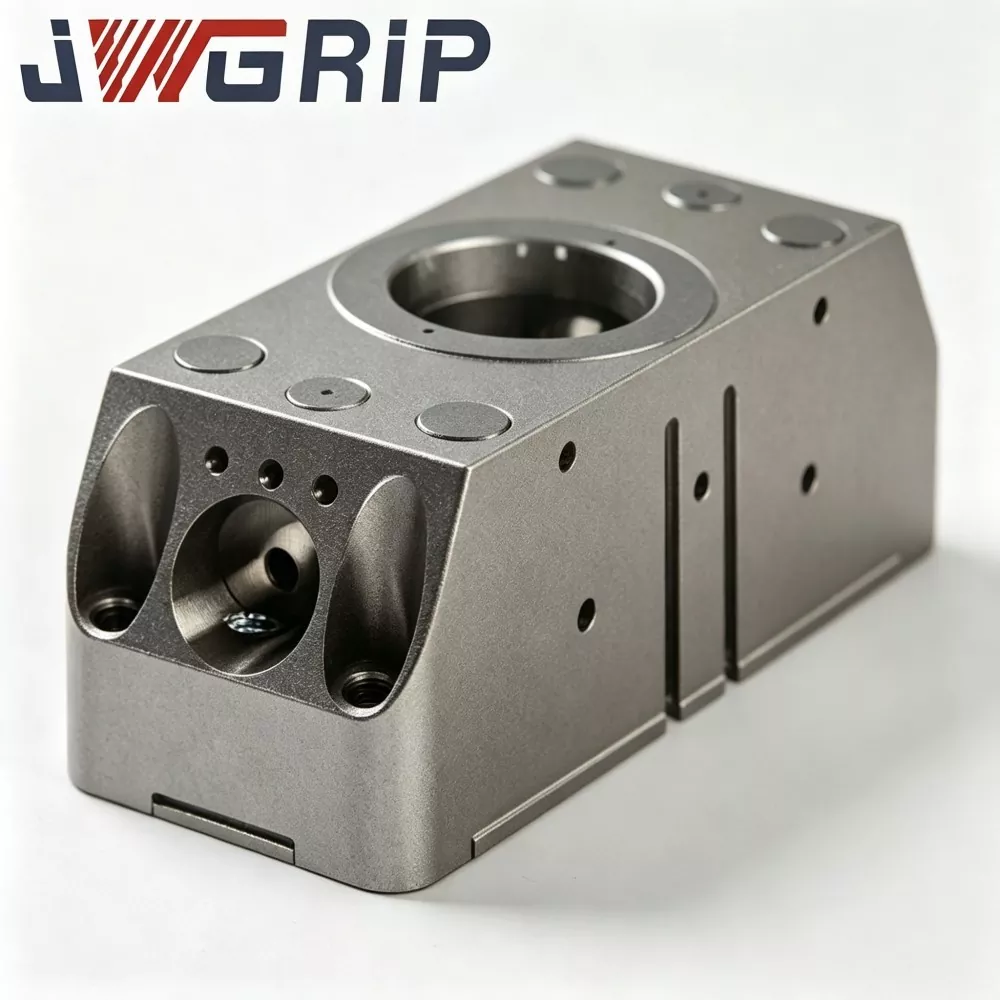
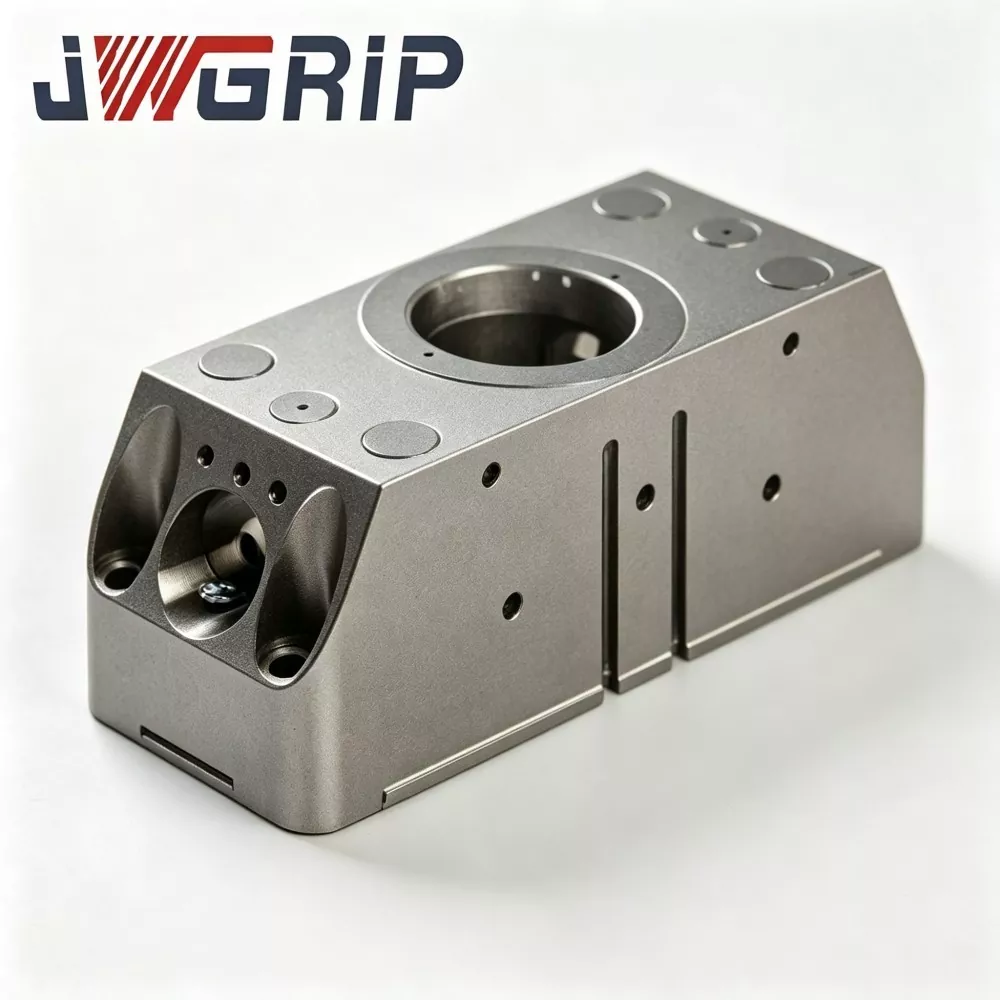
N160 Robot Quick-Change Gripper Module ialah robot end-effector bersepadu yang secara organik menggabungkan antara muka perubahan pantas robot dan pencengkam pneumatik selari. Tidak seperti komponen diskret yang memerlukan pemasangan sekunder di tapak pelanggan, setiap Modul Penggeram Perubahan Pantas Robot N160 menyelesaikan pemasangan, penyahpepijatan litar udara dan ujian prestasi kitaran di dalam kilang JWGRIP sebelum penghantaran.
Pecahan komposisi teras:
1. Pangkalan induk bahagian robot&Ditetapkan secara kekal pada bebibir keluaran robot. Ia mengandungi: - Saluran masuk pneumatik - Pemasangan pemanduan penguncian mekanikal - Penderia maklum balas status terbina dalam
Komponen ini kekal dipasang pada lengan robot tanpa kerap dibongkar.
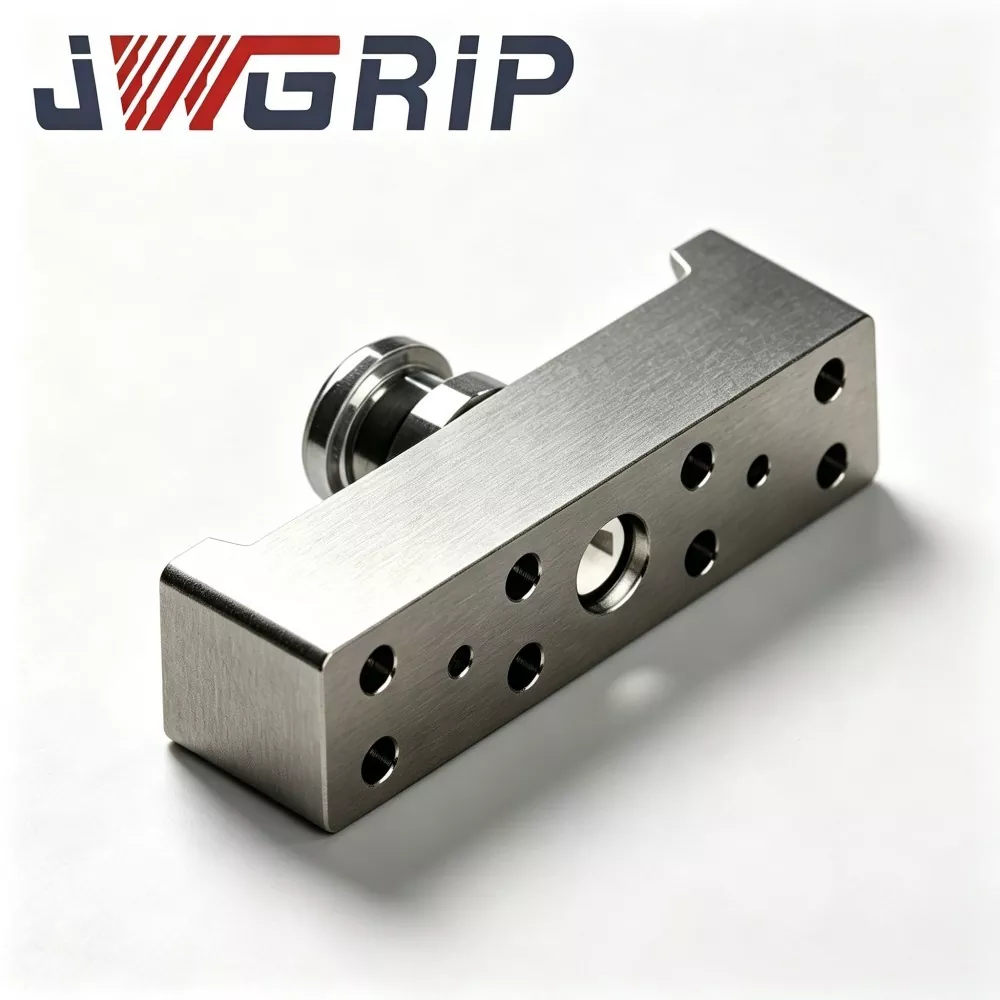
2. Modul pencengkam hamba sisi alat Unit kerja boleh tukar ganti, termasuk: - Gear mengawan pengunci aloi - Lubang pin pengesanan berketepatan tinggi - Saluran gas dalaman terbina dalam - Rahang mencengkam selari
Berbilang set modul sisi alat dengan profil rahang yang berbeza, daya cengkaman dan lejang boleh disediakan untuk bahan kerja yang berbeza.
Aliran kerja:
Apabila robot bergerak ke stesen rehat alatan, udara termampat memacu gear pengunci mekanikal di dalam tapak sisi robot untuk terlibat dengan set gear sisi alat. - Pin pengesanan berketepatan tinggi merealisasikan kedudukan ketepatan tinggi - Saluran gas dalaman melengkapkan sambungan pneumatik untuk pemanduan penggenggam - Penderia menyuapkan isyarat masa nyata mengunci-membuka kunci kembali kepada pengawal robot untuk merealisasikan kawalan interlock keselamatan
Banyak pengeluar Modul Gripper Tukar Pantas Robot N160 hanya membekalkan alat ganti yang berasingan, meninggalkan kerja pemasangan dan kawalan toleransi untuk penyepadu. Reka bentuk bersepadu kami memindahkan kebanyakan risiko berkaitan pemasangan kepada pautan pengeluaran dalam kilang, mengurangkan ketidakpastian untuk projek pengguna akhir.
Prestasi Teras & Ciri Struktur
1. Struktur modular bersepadu untuk meminimumkan timbunan toleransi
Modul Penggenggam Cepat Tukar Robot N160 Lanjutan membatalkan bebibir peralihan perantaraan antara cakera tukar cepat dan pencengkam. Permukaan padanan utama diproses dan ditentukur di dalam kilang. Ketepatan kedudukan ulangan selepas dok boleh mencapai ≤±0.010 mm, memastikan ketepatan cengkaman yang stabil untuk adegan pemasangan berketepatan tinggi.
2. Pengunci kendiri mekanikal & interlock isyarat elektrik terbina dalam
Mematuhi keperluan keselamatan mekanikal CE. Walaupun sumber udara termampat terputus secara tidak sengaja dalam proses operasi, gigi pengunci mekanikal masih mengekalkan keadaan jaringan untuk mengelakkan modul sisi alat terjatuh. Robot boleh melaksanakan arahan pergerakan hanya selepas menerima isyarat maklum balas "terkunci sepenuhnya" daripada sensor, merealisasikan perlindungan keselamatan untuk bengkel tanpa pemandu.
3. Susun atur litar gas dalaman terbenam
Saluran gas dibenamkan dalam perumahan modul dan bukannya tiub terdedah luaran. - Mengurangkan risiko lelasan saluran paip yang disebabkan oleh pergerakan menukar alat yang kerap - Mengurangkan kebarangkalian kegagalan kebocoran udara dan kelonggaran sendi dalam pengeluaran kitaran jangka panjang
4. Reka bentuk bahagian haus modular yang mudah diselenggara
Komponen boleh guna utama termasuk cincin pengedap, blok gelongsor pemandu dan lengan pin pengesan menggunakan reka bentuk modular bebas. Apabila melakukan penyelenggaraan biasa, pengguna hanya menggantikan bahagian haus tempatan tanpa menanggalkan keseluruhan modul daripada bebibir robot. Ia memendekkan masa henti penyelenggaraan peralatan.
5. Keserasian luas & sokongan tersuai yang fleksibel
Modul Gripper Perubahan Pantas Robot N160 Standard dalam stok menyesuaikan diri dengan kebanyakan robot industri arus perdana dan robot kolaboratif. Apabila menghadapi bentuk rahang khas, lejang ultra-besar, susun atur lubang pelekap khas atau keperluan anti-karat, perkhidmatan tersuai dan OEM boleh direalisasikan.
6. Pengesahan prapenghantaran kilang yang ketat
Sebagai pembekal N160 Robot Quick-Change Gripper Module profesional, setiap produk siap mesti melalui: Pengesanan daya cengkam, Pemeriksaan kedap udara, Beribu-ribu kali penguncian-buka kunci dan ujian kitaran buka-tutup gripper
Pengesahan Kualiti
1. Pemeriksaan masuk bahan mentah
Ujian komposisi kimia dan kekerasan untuk bar mentah aloi aluminium dan keluli aloi; menolak bahan mentah yang tidak layak.
2. Pemesinan kasar CNC & pemesinan kemasan
Perumah proses, gear pengunci, tapak rahang dan komponen pengesan. Kawalan toleransi dimensi yang ketat.
3. Rawatan haba vakum & rawatan permukaan
Padamkan dan tahankan teras pengunci keluli aloi dan pin pengesan untuk kekerasan dan rintangan haus yang lebih tinggi; perumahan aloi aluminium anodize keras.
4. Pengisaran ketepatan
Untuk permukaan datum utama dan lubang pin, menjamin kekasaran permukaan dan toleransi dimensi.
5. Prosedur perhimpunan
Pasang pemasangan pengunci, bahagian panduan gelongsor, gelang pengedap dan penderia terbina dalam, lengkapkan susun atur litar gas dalaman.
6. Ujian pra produk separuh siap
Pemeriksaan kedap udara, penentukuran daya cengkam, penyahpepijatan tindakan dan pengesahan maklum balas isyarat.
7. Ujian keletihan beban kitaran
Setiap Modul Genggam Perubahan Pantas Robot N160 yang telah siap menjalankan beribu-ribu kitaran buka kunci dan bukaan pencengkam di bawah beban kerja simulasi. Produk yang gagal akan diolah semula.
8. Pemeriksaan akhir, penandaan nombor siri dan pergudangan
Produk yang layak menjadi N160 Robot Quick-Change Gripper Module dalam stok.
Senario Aplikasi Berbilang Industri
1. Pemasangan komponen tenaga baharu
Susunan sel bateri, pengendalian modul, pemasangan penyambung. Reka bentuk modul bersepadu mengelakkan timbunan toleransi, memastikan kedudukan rampasan yang tepat untuk komponen tenaga baharu yang bernilai tinggi.
2. Pengendalian bahagian kecil automotif
Komponen kecil enjin, pengikat, bahagian dalaman plastik. Pertukaran alat automatik pantas menyokong barisan pemasangan automotif kumpulan bercampur.
3. 3C ketepatan merebut bahan kerja
Komponen telefon mudah alih, cangkerang buku nota, penyambung elektronik. ≤±0.010 mm ketepatan kedudukan ulangan memenuhi keperluan pemasangan 3C berketepatan tinggi.
4. Pengisihan komponen perkakas rumah
Cengkerang plastik, kurungan logam, komponen motor. Berbilang modul sisi alat dengan profil rahang berbeza menyesuaikan diri dengan pelbagai geometri bahagian perkakas rumah.
5. Stesen automasi fleksibel am
Barisan pengeluaran kumpulan kecil berbilang pelbagai yang memerlukan satu robot untuk mengendalikan berbilang jenis bahagian. Modul bersepadu pra-dipasang sangat memendekkan kitaran pentauliahan stesen.
Perkara Utama Pemasangan & Pentauliahan
1. Lekapkan tapak induk sisi robot pada bebibir robot; ketatkan bolt pemasangan dengan ketat mengikut nilai tork yang dinyatakan dalam dokumentasi rasmi. Elakkan pengikat tork berlebihan yang boleh menyebabkan ubah bentuk mikro badan asas.
2. Sediakan stesen rehat alatan untuk meletakkan modul pencengkam sisi alat melahu. Menjamin ketepatan kedudukan alat rehat untuk menyokong dok automatik yang stabil.
3. Sambungan litar pneumatik lengkap untuk tapak sisi robot; pasang unit pengatur tekanan penapis udara di hujung hadapan salur masuk udara termampat. Stabilkan tekanan udara kerja dalam 0.5-0.7 MPa.
4. Sambungkan kabel isyarat sensor ke port IO robot-PLC; sahkan logik isyarat-status-maklum balas-kunci; konfigurasikan logik pergerakan-saling robot: robot tidak boleh melakukan pergerakan berkelajuan tinggi melainkan isyarat "terkunci sepenuhnya" diterima.
5. Laksanakan simulasi dok mod jog manual terlebih dahulu sebelum pengeluaran kitaran automatik. Periksa kelancaran dok, kedap udara dan ketepatan maklum balas isyarat. Hapuskan risiko gangguan mekanikal.
6. Kompilasikan sub-rutin perubahan alatan program robot; tentukan parameter jarak dekat yang selamat dan kelajuan dok. Elakkan perlanggaran keras berkelajuan tinggi antara pangkalan induk dan modul hamba.
Perolehan & Penilaian Projek
Nilai teras Modul Genggam Perubahan Cepat Robot JWGRIP N160:
① Reka bentuk satu badan bersepadu menggabungkan antara muka perubahan pantas dan penggenggam selari, menghapuskan timbunan toleransi bebibir perantaraan
② ≤±0.010 mm ketepatan kedudukan ulangan
③ Pengunci diri mekanikal + mekanisme dwi-keselamatan isyarat elektrik, mematuhi CE
④ Susun atur litar gas dalaman tertanam, mengelakkan lelasan tiub luar
⑤ Alat-alat ganti modular yang boleh diganti, kos penyelenggaraan yang rendah
⑥ Matriks produk gred daya berbilang cengkaman, serasi dengan robot industri dan kolaboratif arus perdana
⑦ Pengilangan proses penuh dalaman, pengesahan kitaran pra-penghantaran yang ketat
Ia menyelesaikan kesesakan stesen automasi utama:
Toleransi kumulatif daripada cakera tukar cepat terbelah + pemasangan pencengkam
Masa pemasangan dan penentukuran di tapak yang lama
Lelasan tiub udara luaran dan kegagalan kebocoran udara
Risiko keselamatan alat terjatuh di bawah kehilangan bekalan udara
Kos penyelenggaraan yang tinggi daripada bahagian haus bukan modular
Peringatan penilaian projek:
1. Sahkan dimensi bebibir robot sebenar dan beban terkadar yang diperlukan (pertimbangkan beban hentaman dinamik, bukan sekadar berat statik pencengkam + bahan kerja). Simpan margin keselamatan yang mencukupi.
2. Jelaskan gred daya cengkam, lejang bukaan rahang dan keperluan profil rahang untuk bahan kerja sasaran.
3. Sahkan kualiti sumber udara termampat bengkel dan kestabilan tekanan; mengesyorkan gabungan pengatur tekanan penapis udara jika tekanan turun naik dengan teruk.
4. Sahkan keadaan sumber robot-PLC IO untuk penerimaan isyarat status kunci. JWGRIP menyediakan dokumentasi antara muka elektrik percuma.
5. Versi stok standard merealisasikan penghantaran yang pantas; mengguna pakai perkhidmatan tersuai / OEM untuk bebibir khas, gred pengedap khas (naik taraf IP), profil rahang khas atau keperluan lejang ultra-besar.
Soalan Lazim
S1: Bolehkah Modul Gripper Tukar Pantas Robot N160 merealisasikan pertukaran alat automatik sepenuhnya tanpa pembongkaran bolt manual?
ya. N160 Robot Quick Change Gripper Module bertindak balas kepada isyarat kawalan pneumatik daripada sistem robot dan menyelesaikan penguncian-kunci secara automatik. Logik pertukaran alat boleh diintegrasikan ke dalam program robot. Rak penyimpanan alatan untuk meletakkan modul sisi alat terbiar perlu disediakan di tapak.
S2: Adakah saya memerlukan penentukuran semula koordinat berskala besar setiap kali menukar modul sisi alat?
Di bawah keadaan pemasangan yang betul, ulangi ketepatan kedudukan ≤±0.010 mm. Penentukuran semula berskala besar tidak diperlukan; penalaan halus kecil boleh diselesaikan semasa pentauliahan awal.
S3: Bebibir robot saya tidak standard, bolehkah saya menggunakan Modul Genggam Perubahan Pantas Robot N160?
Model N160 Robot Quick-change Gripper Modul dalam stok sesuai dengan bebibir robot arus perdana. Untuk antara muka bukan standard, perkhidmatan tersuai dan OEM boleh mengubah suai bebibir pelekap mengikut lukisan pelanggan.
S4: Apakah yang berlaku jika bekalan udara terputus secara tidak sengaja dalam pergerakan robot?
Struktur pengunci diri mekanikal terbina dalam. Walaupun udara termampat hilang, gigi yang mengunci terus bersirat untuk mengelakkan modul sisi alat terjatuh. Tindakan membuka kunci hanya boleh dicetuskan apabila isyarat buka kunci dan tekanan udara yang sah wujud serentak.
S5: Apakah kitaran penyelenggaraan yang perlu saya ikuti untuk Modul Genggam Perubahan Pantas Robot N160?
Di bawah pengeluaran berterusan 24 jam, periksa bahagian boleh guna setiap 250 000 kitaran, bersihkan permukaan datum dan tambah gris anti haus. Pendekkan selang penyelenggaraan untuk bengkel berhabuk berat.
S6: Bolehkah N160 Robot Quick-Change Gripper Module berfungsi di bawah bengkel mudah percikan?
Versi standard mencapai gred IP53, sesuai untuk bengkel biasa. Untuk persekitaran yang mudah percikan, kelembapan tinggi dan sedikit menghakis, pilih Modul Penggenggam Cepat Tukar Robot N160 tersuai dengan pengedap dan rawatan anti-karat yang dipertingkatkan.
Hantar Pertanyaan
Maklumat Hubungan
-
Alamat
44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdong Province, China
-
Tel
-
E-mel
Selamat datang untuk menghantar pertanyaan kepada JWGRIP. Pasukan teknikal dan jualan profesional kami akan menyediakan pemilihan lekapan percuma, reka bentuk penyelesaian tersuai dan sebut harga yang tepat.
Cadangan Berita