Malay
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Pengeluar Siri Kedudukan Titik Sifar UPC Dipercayai untuk Pegangan Kerja Ketepatan Tinggi
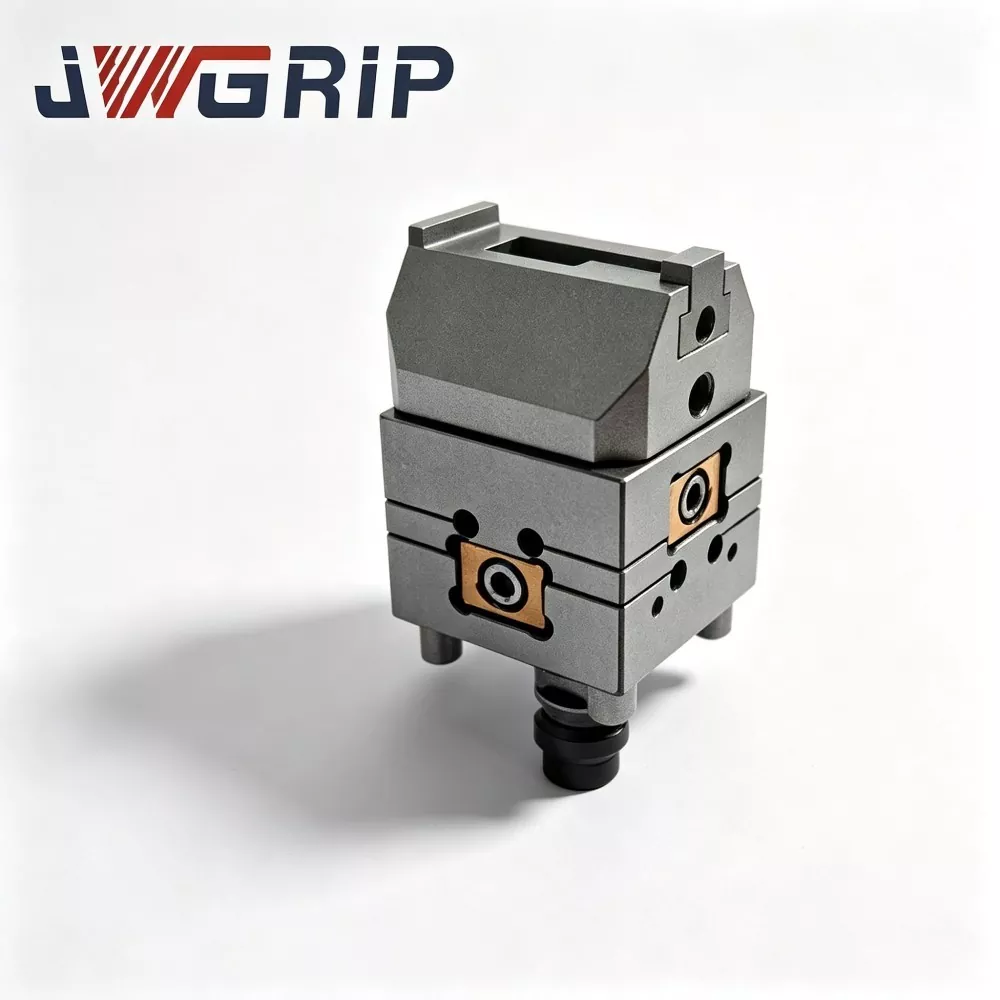
Sebagai pembekal OEM & ODM industri bagi Siri Kedudukan Titik Sifar UPC,JWGRIPmelakukan lelaran struktur, pengesahan mekanikal dan pembuatan besar-besaran untuk palet dipadankan dengan robot, tapak pengesan magnet dan lengan penyambung mekanikal. Suite perkakasan pengesanan yang serasi dengan robot ini dibina khas untuk pengeluar yang berhasrat untuk mengembangkan kapasiti pengendalian bahan robotik tanpa membaik pulih pangkalan mesin CNC sedia ada mereka. Di samping portfolio perkakasan ini, hasil alatan yang serasi boleh dicapai apabila dipasangkan denganSiri Pallet Titik Sifardan siri Zero Point Clamping Chuck, membentuk aliran kerja pencarian automatik manual hibrid di seluruh lantai kedai. Semua dimensi mengawan utama dengan ketat mengikut piawaian antara muka bersatu untuk menjamin kebolehoperasian siri silang yang lancar.
Kesesakan Permohonan
Banyak set perkakasan titik sifar konvensional dibangunkan semata-mata untuk operasi pemuatan dan pemunggahan manual. Apabila kilang menambah senjata robot untuk pengeluaran tanpa pemandu, mereka dengan cepat menghadapi halangan praktikal. Palet standard tidak mempunyai ciri merebut mekanikal yang berdedikasi, chuck biasa tidak dapat menerima palet yang dihantar robot secara stabil, dan pengendali menghadapi kerja pengubahsuaian tambahan untuk menjadikan stesen robotik perkakasan lama sesuai.
Bagaimana jika anda ingin menukar secara fleksibel antara operasi manual dan pengendalian robotik pada stesen mesin yang sama? Banyak penyelesaian automasi awal memaksa bengkel memilih satu mod secara kekal. Sama ada anda menjalankan automatik sepenuhnya dan kehilangan campur tangan manual yang cepat, atau anda berpegang pada pemuatan manual dan melepaskan potensi pengeluaran lampu padam.
Bagaimanakah anda mengelakkan penggantian perkakasan berskala penuh yang mahal apabila memasang semula robot pada mesin sedia ada? Penggantian lengkap semua palet dan chuck menghasilkan sisa modal yang berat. Ramai pengurus pengeluaran sedang mencari perkakasan tambahan modular yang boleh wujud bersama dengan infrastruktur titik sifar semasa mereka. Di situlah siri ini memberikan nilai praktikal yang nyata
Komponen Perkakas Modular
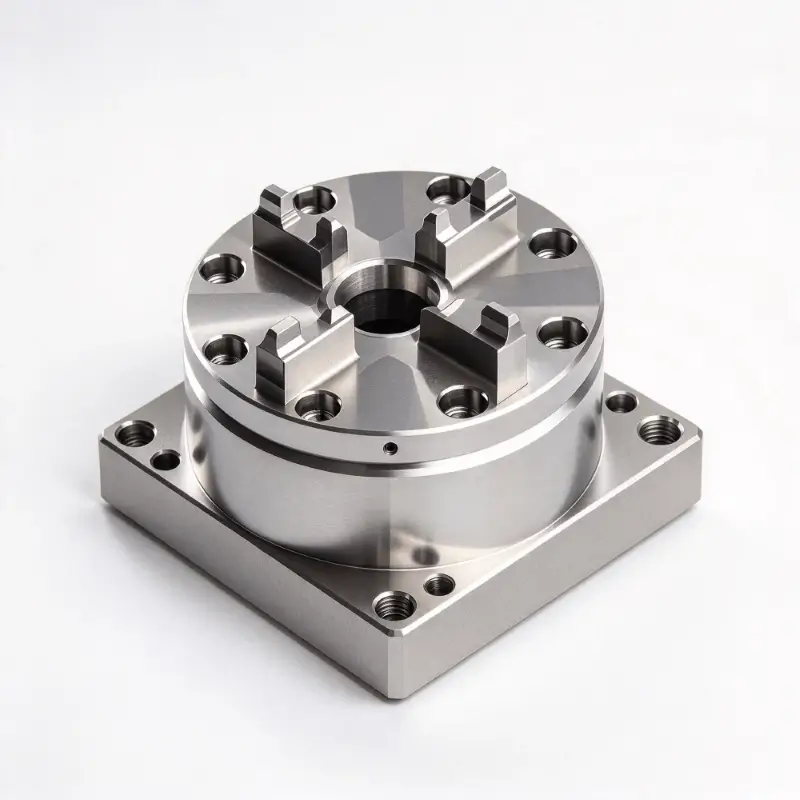
UPC Zero Point Pallet dengan Power Chuck: Unit palet bersepadu ini membenamkan komponen pengapit berkuasa terbina dalam. Direka untuk menggenggam dan meletakkan robot langsung, ia mengeluarkan penyesuai perantaraan tambahan. Ia boleh diserahkan terus dengan lengan mekanikal dan dikunci pada tempatnya tanpa sentuhan manusia, sangat sesuai untuk pemprosesan bahagian kelompok yang berterusan di bawah keadaan tanpa pengawasan.
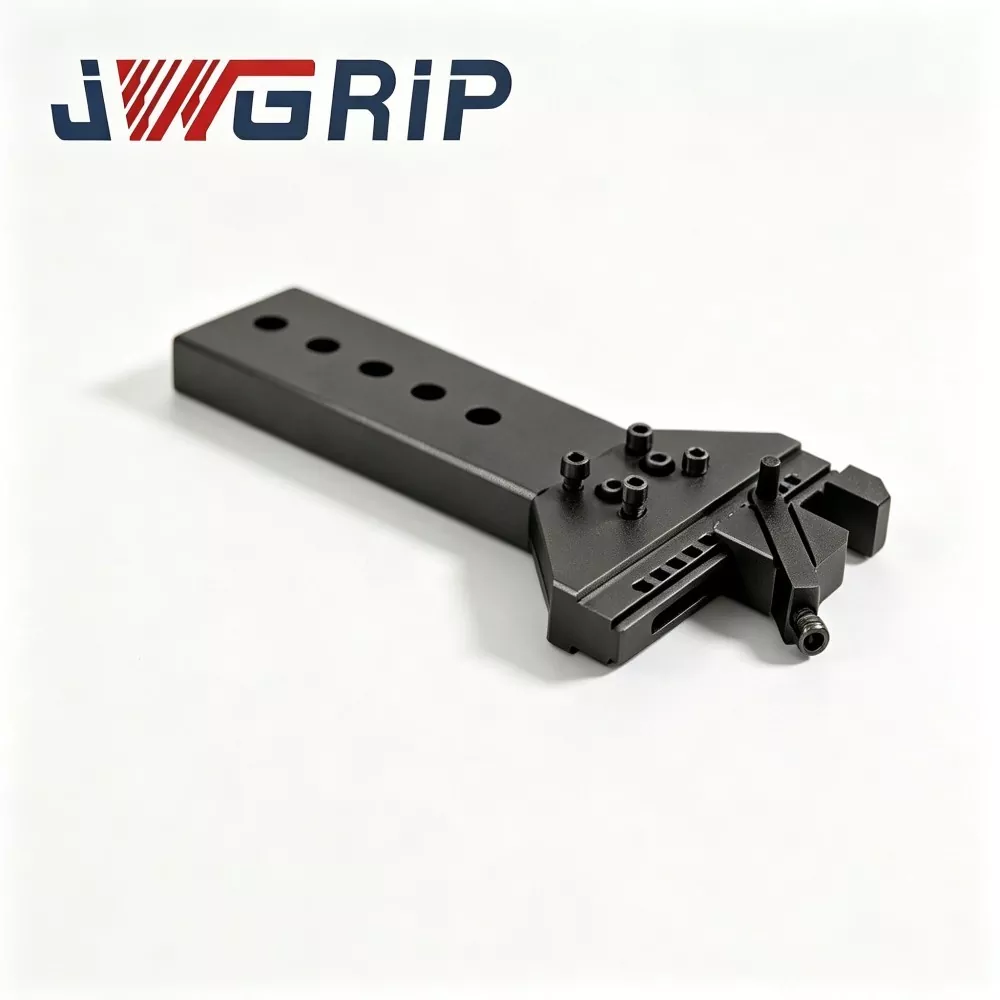
UPC Magnetic Zero Point Pallet: Ia menggunakan logik pencarian bantuan magnet yang berbeza daripada skema penguncian mekanikal tulen. Pra-kedudukan magnet memegang palet di tempatnya sebelum penguncian mekanikal formal berkuat kuasa. Fungsi pra-kedudukan ini berkesan menghalang palet tergelincir atau mengimbangi semasa pergerakan robot berkelajuan tinggi dan tindakan pemindahan pantas. Ia berfungsi dengan baik untuk bahan kerja dinding nipis dan pemasangan lekapan ringan.
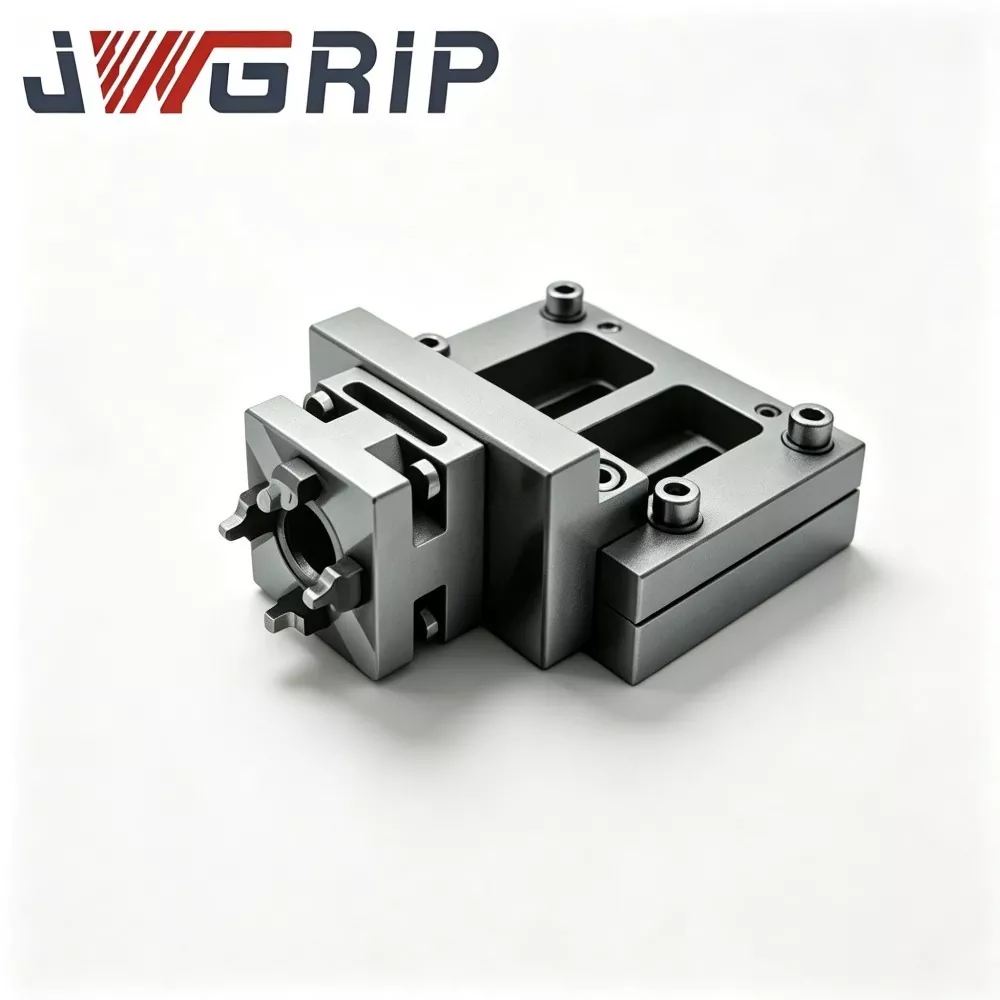
Lengan Pautan Engsel UPC untuk Penukar Alat Perubahan Pantas Robot: Berfungsi sebagai hujung pelaksana mekanikal yang dipasang pada bebibir robot, lengan pautan ini menjalankan tindakan mencengkam, mengangkat dan mengangkut untuk palet sasaran. Dimensi strukturnya dipadankan tepat dengan profil luar palet siri UPC, mengelakkan salah ambil dan risiko jatuh semasa kitaran robotik berkelajuan tinggi.
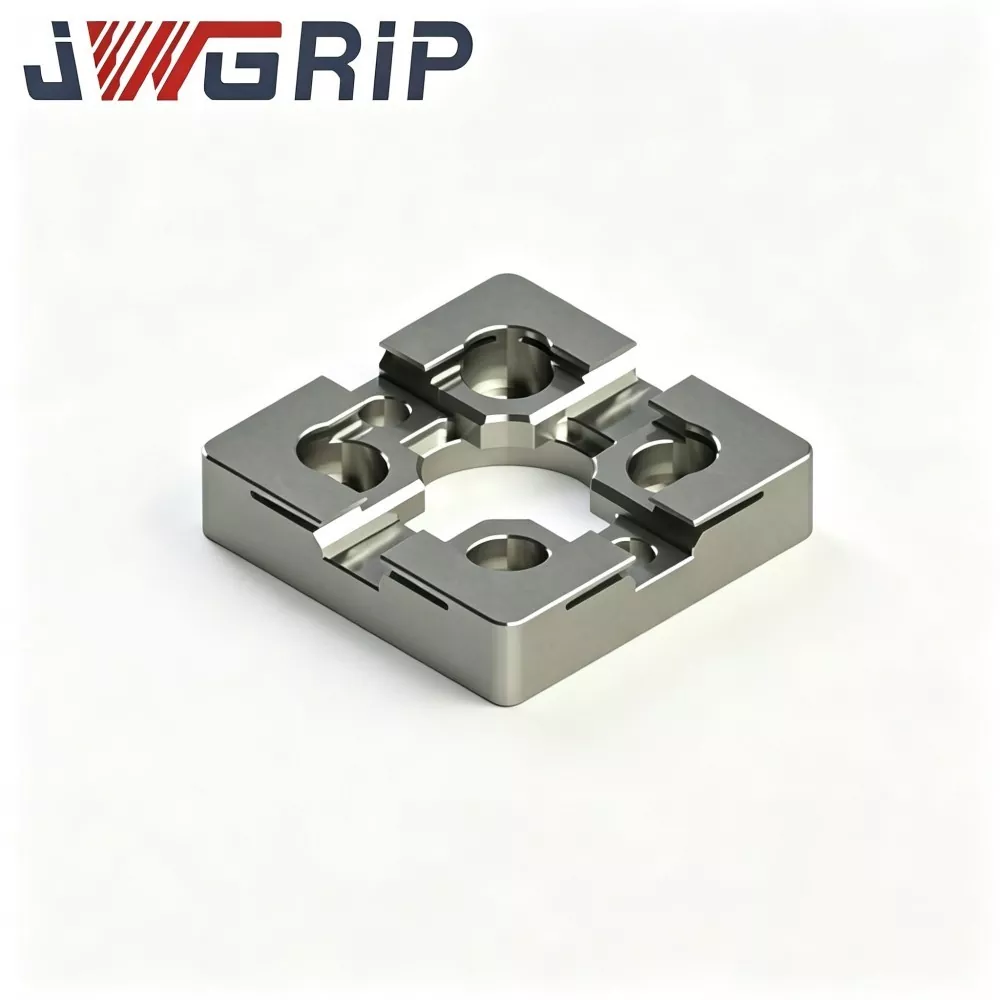
Segmen Pemusatan UPC untuk Sistem Chucking Titik Sifar: Segmen pemusatan ini bertindak sebagai komponen tambahan kedudukan yang boleh ditukar ganti. Mereka memperhalusi toleransi datum apabila palet dan antara muka chuck sisi mesin, mengimbangi sisihan pemasangan kecil yang dijana semasa operasi bengkel jangka panjang. Mereka memanjangkan hayat perkhidmatan yang boleh digunakan bagi keseluruhan set lokasi.
Persediaan & Peraturan Untuk Penukaran Mod Pemuatan Hibrid
Apakah persediaan yang perlu dilengkapkan untuk penukaran mod campuran?
Kekalkan piawaian datum bersatu untuk kedua-dua palet UPC yang disediakan oleh robot dan palet yang dikendalikan secara manual yang diperoleh daripada Siri Zero Point Pallet. Spesifikasi tarik-stud yang sama menjamin kebolehtukaran fizikal pada chuck sisi mesin yang sama.
Apakah peraturan pengendalian yang perlu diberi perhatian semasa penukaran mod?
Apabila beralih daripada pengeluaran robot kepada pelarasan manual, pengendali tidak perlu membuka atau mengubah suai chuck sisi mesin. Mereka hanya menggantikan palet berorientasikan robot siri UPC dengan palet biasa yang dimuatkan secara manual. Tiada kerja penyiasatan semula atau penetapan semula datum diperlukan.
Apakah risiko tersembunyi yang perlu anda perhatikan dalam aliran kerja mod campuran?
Beri perhatian kepada had berat pegangan robot. Jumlah berat bahan kerja dan lekapan tidak boleh melebihi beban undian UPC Hinge Linkage Arm untuk Penukar Alat Perubahan Pantas Robot. Pemuatan berlebihan akan mencetuskan hanyut kedudukan dan ubah bentuk mekanikal.
Penilaian Prestasi
Ketepatan pemindahan ulangan robotik: Ia bukan sekadar ketepatan kedudukan statik selepas dikunci. Anda juga perlu meneliti sisihan kedudukan yang dijana dalam keseluruhan proses merebut, mengangkat, menggerakkan dan meletakkan robot. Sisihan kecil semasa pemindahan akan berkembang menjadi ralat dimensi yang jelas selepas berbilang kitaran pemprosesan.
Kebolehsuaian persekitaran bagi struktur berbantukan magnet: Untuk bengkel yang dipenuhi dengan cip pemotongan berasaskan besi, model palet jenis magnet memerlukan reka bentuk menolak cip yang berkesan untuk mengelakkan sisa besi daripada melekat pada permukaan magnet dan memusnahkan kerataan lokasi.
Prestasi anti-kesan struktur mekanikal: Tindakan meletakkan tangan robot membawa kesan sentuhan tertentu. Kekuatan struktur perkakasan mesti menyerap impak berulang yang kerap tanpa ubah bentuk kekal bagi mencari muka rujukan.
Ciri-ciri bahan dan ketukangan
Badan struktur utama menggunakan keluli aloi dipadamkan berkekuatan tinggi. Permukaan sentuhan pengesanan utama melalui proses pengisaran ketepatan berbilang langkah. Himpunan palet jenis magnet lulus ujian penuaan pengecilan daya magnet berulang, untuk memastikan kapasiti pra-kedudukan magnet kekal stabil selepas beribu-ribu kitaran kerja.
Semua komponen Siri Penentududukan Titik Sifar UPC mengekalkan keserasian antara muka dengan siri Chuck Pengapit Titik Sifar. Kilang tidak perlu membuang chuck sisi mesin sedia ada apabila memperkenalkan palet berkeupayaan robot. Aset perkakasan sedia ada boleh terus berfungsi dalam susun atur pengeluaran automatik baharu.
Sokongan pengubahsuaian bukan standard meliputi dimensi alur cengkaman, pelarasan keamatan daya magnet dan saiz bebibir pelekap lengan rantai, menyesuaikan diri dengan pelbagai piawaian bebibir jenama robot arus perdana di pasaran.
Penyelenggaraan Harian
Perkakasan pengesanan berorientasikan robot tidak akan memberikan prestasi penuh hanya dengan pemasangan mudah. Pengurusan harian mesti menggabungkan penalaan parameter pergerakan robot, pembersihan cip biasa pada permukaan magnet dan pemeriksaan berkala kelegaan sambungan lengan-lengan. Malah perkakasan modular gred tinggi akan menghasilkan risiko tersembunyi jika langkah penyelenggaraan rutin diabaikan. Banyak kes kurang prestasi projek automasi berpunca daripada pemeriksaan harian yang diabaikan dan bukannya kecacatan perkakasan itu sendiri.
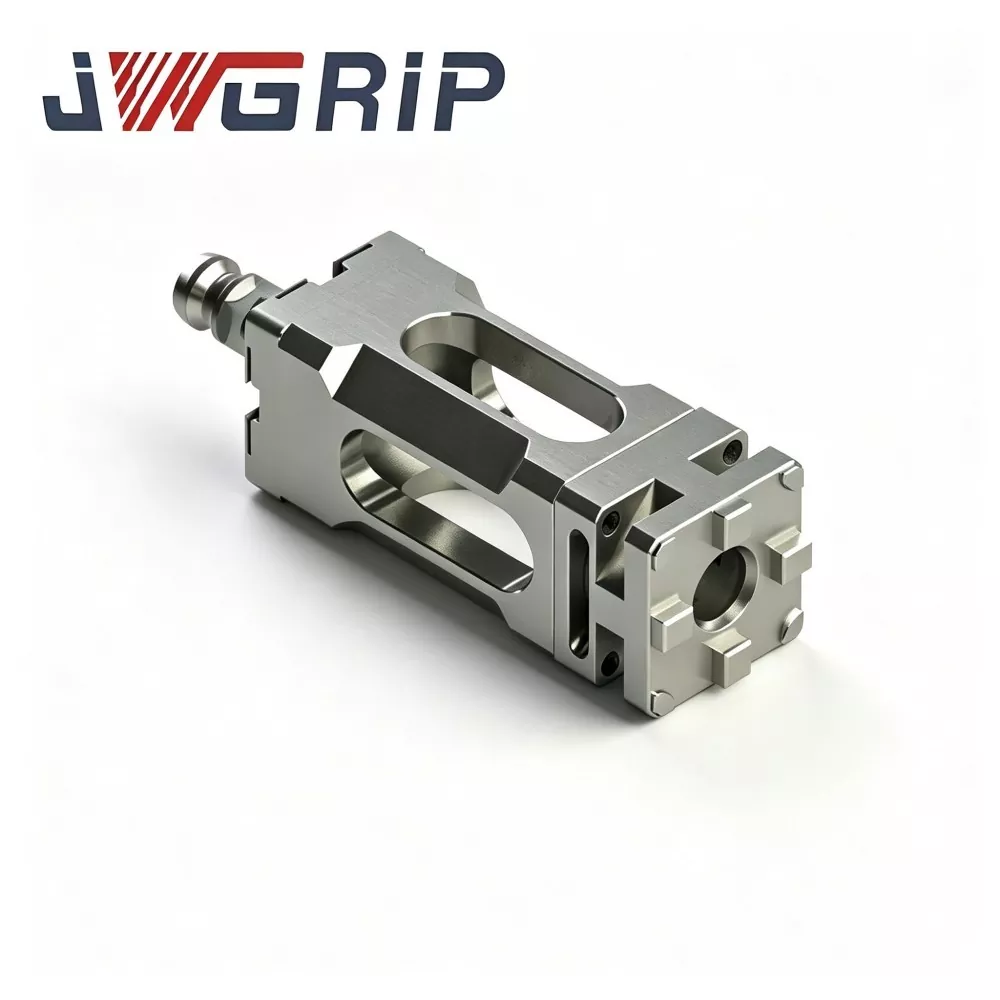
- View as
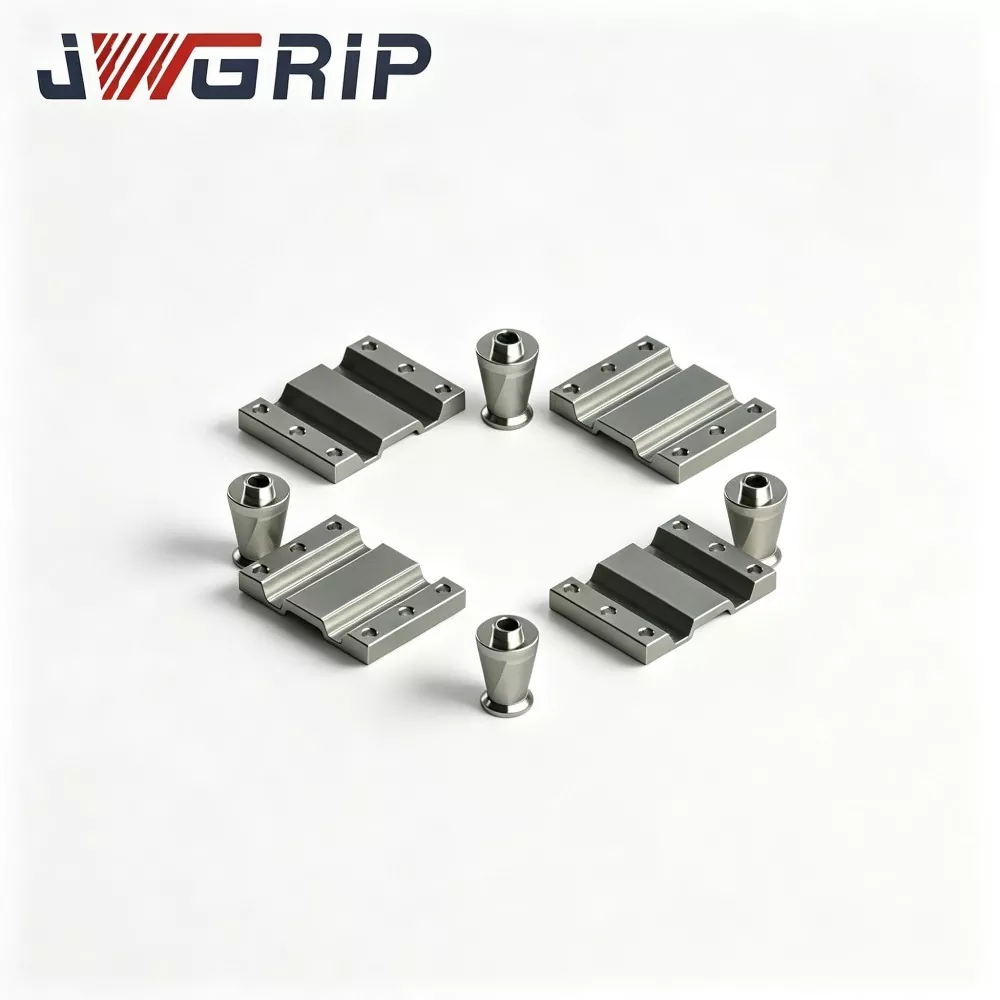
Segmen Pemusatan UPC untuk Sistem Pengapit Titik Sifar
JWGRIP ialah pengilang profesional dan pembekal Segmen Pemusatan UPC Tersuai untuk Sistem Pengapit Titik Sifar di China, dengan spesifikasi standard sepenuhnya dalam Stok. Sebagai aksesori sokongan penting yang direka secara profesional untuk sistem chucking titik sifar UPC, segmen pemusatan ini berfungsi sebagai padanan teras dan komponen penyelenggaraan untuk unit pengapit titik sifar. Mengguna pakai bahan keluli aloi kekerasan tinggi dan teknologi pemprosesan ketepatan piawai, ia boleh disesuaikan secara langsung kepada semua chuck titik sifar standard UPC tanpa aksesori tambahan tambahan, menyokong pemasangan standard dan pengubahsuaian tersuai untuk memenuhi permintaan padanan lekapan yang pelbagai dan peningkatan peralatan.
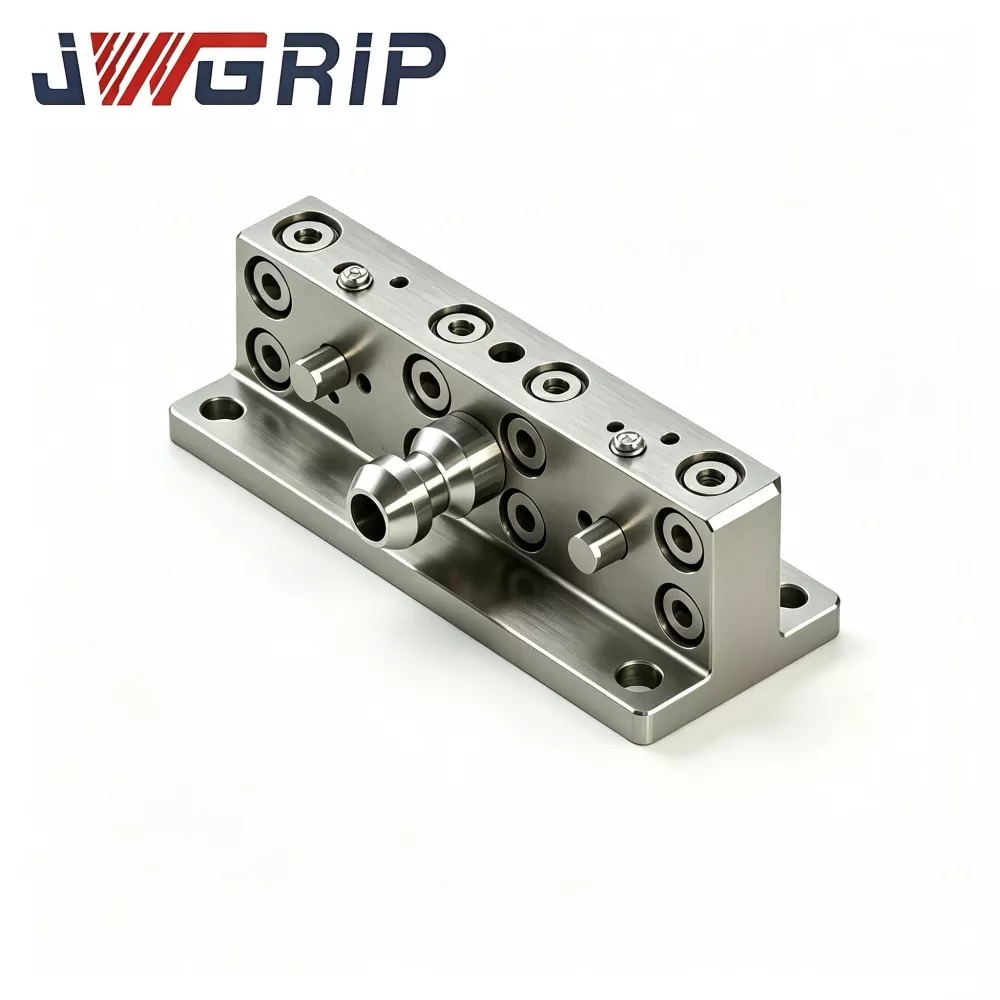
Lengan Pautan Engsel UPC untuk Penukar Alat Perubahan Pantas Robot
JWGRIP ialah Pengeksport OEM profesional UPC Hinge Linkage Arm untuk Penukar Alat Perubahan Pantas Robot di China. Ia adalah komponen penyambung struktur teras yang direka khas untuk pertukaran lekapan automatik robot dan sel pengeluaran fleksibel CNC tanpa pemandu. Berfungsi sebagai medium penghantaran daya utama antara pengesan hujung robot dan set palet titik sifar UPC, lengan penghubung engsel yang dioptimumkan ini merealisasikan penguncian mekanikal dan membuka kunci palet titik sifar semata-mata melalui gerakan paksi robot, menghapuskan keperluan untuk peranti pemanduan tambahan pneumatik dan hidraulik.
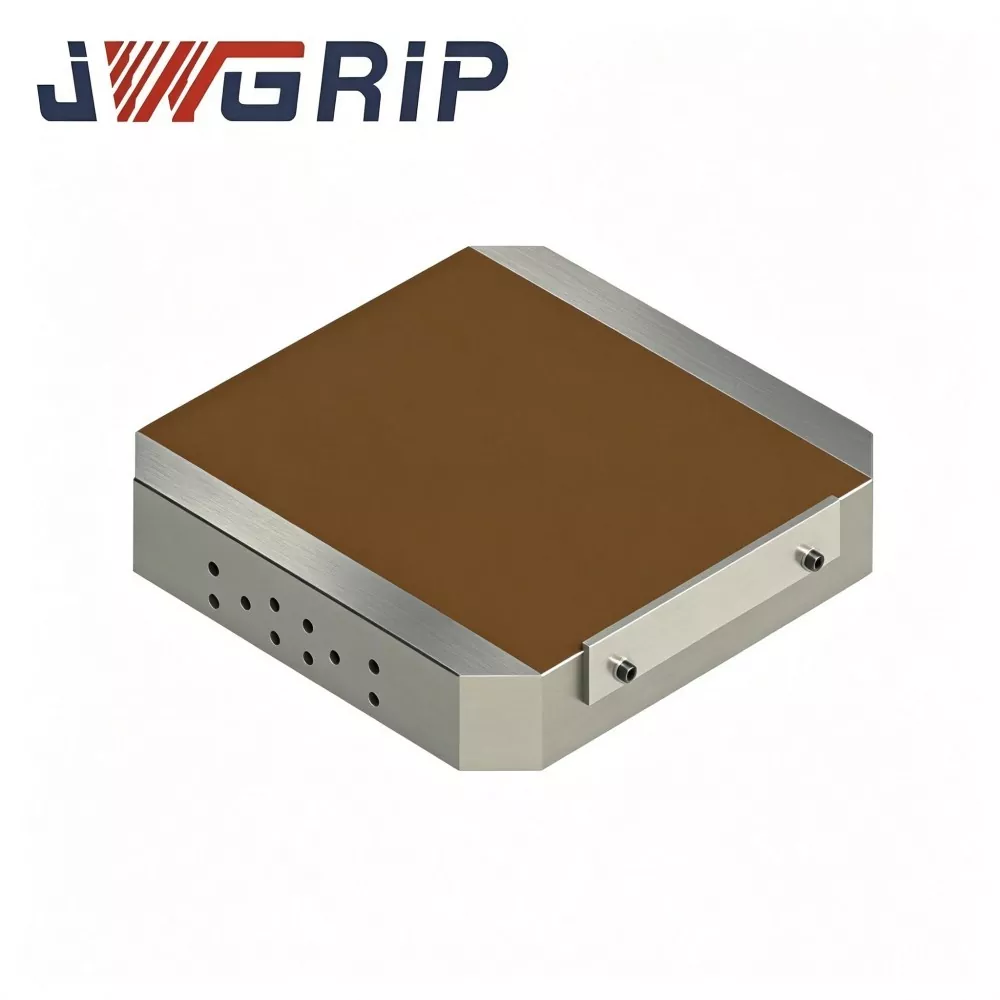
Pallet Titik Sifar Magnet UPC
JWGRIP ialah pengeksport profesional dan pemborong terus kilang di China, membekalkan UPC Magnetic Zero Point Pallet dan menyampaikan penyelesaian penjepit kecekapan tinggi tersuai untuk bengkel pengilangan, pengisaran dan EDM CNC. Unit palet bersepadu ini menggabungkan pembinaan kedudukan perubahan pantas sifar titik sifar UPC standard dengan chuck magnet kekal berprestasi tinggi, melanggar had fizikal rahang pengapit mekanikal tradisional.
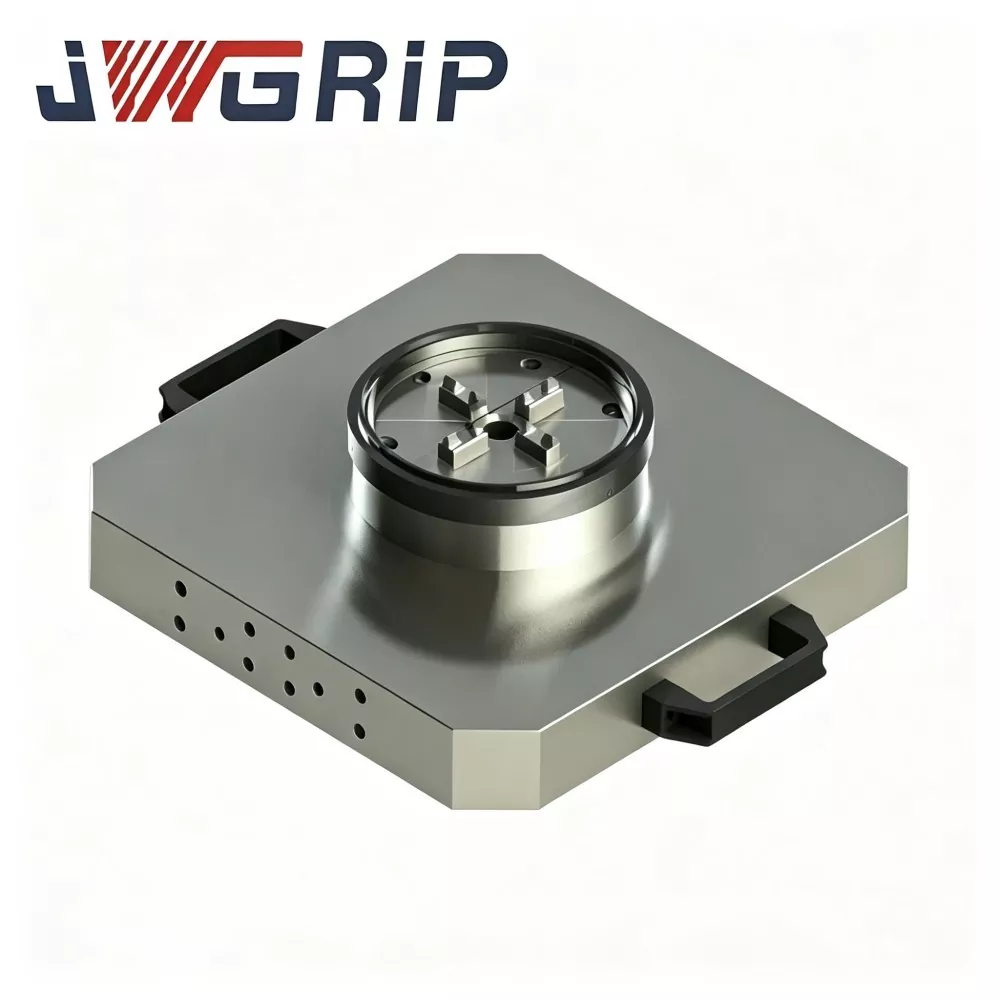
UPC Zero Point Pallet dengan Power Chuck
JWGRIP ialah pengilang dan pembekal Pallet Titik Sifar UPC profesional dengan Power Chuck di China. Ia adalah lekapan penjepit bersepadu ketepatan tinggi yang dibuat khusus untuk mesin komposit pengilangan-memusing moden dan pusat pemesinan menegak. Produk ini secara inovatif menyepadukan mekanisme penguncian titik sifar standard UPC dan chuck kuasa ke dalam struktur palet monolitik, menghapuskan keperluan untuk perolehan berasingan dan pemasangan asas titik sifar dan aksesori chuck bebas di tapak.
JWGRIP ialah pengilang dan pembekal Siri Kedudukan Titik Sifar UPC profesional di China. Kami sangat mengalu-alukan anda untuk memborong produk berkualiti tinggi pada harga yang kompetitif dari kilang kami.
Cadangan Berita