Malay
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Pengeluar Siri Gripper Perubahan Cepat Robot Profesional untuk Automasi Perindustrian
Sebagai pembekal pengubahsuaian tertumpu automasi bagi Siri Robot Quick Change Gripper,JWGRIPmenyampaikan penyesuai gandingan dulang, modul pencengkam hujung robot dan lengan cengkaman yang diartikulasikan dengan ujian kelesuan mekanikal dan pengeluaran kelompok piawai untuk bengkel CNC dan penyepadu automasi yang mengejar automasi talian separa sambil mengekalkan infrastruktur pegangan kerja operasi manual sedia ada. Perkakasan pensuisan sisi robot ini mengalihkan halangan naik taraf utama tanpa penggantian lekapan penuh. Dipasangkan dengan Siri Kedudukan Titik Sifar UPC danSiri Pallet Titik Sifar, ia membina aliran kerja pengendalian bahan automatik yang lengkap untuk pemindahan bahan kerja yang lancar antara stesen pengendalian robot dan persediaan manual. Lejang penguncian mekanikal yang ketat dan kawalan toleransi pin penentududukan digunakan dalam pengeluaran besar-besaran untuk menjamin kestabilan pengesanan jangka panjang di bawah keadaan pengeluaran automasi manual bercampur.
Mesej Kesalahan
Sebilangan besar kedai mesin sudah memiliki sistem lekapan manual yang matang. Apabila pengurus kilang merancang untuk memperkenalkan pengendalian robotik, mereka sering menganggap bahawa pembelian lengan robot sahaja akan memberikan hasil pengeluaran yang tidak menyala. Pada hakikatnya, badan robot hanyalah peranti pelaksana gerakan. Tanpa perkakasan pensuisan kesan akhir yang dipadankan, robot tidak boleh merebut, mengangkat dan mencari palet dan lekapan sedia ada dengan pasti di tapak pengeluaran.
Apakah akibat negatif yang datang daripada perkakasan pencengkam robot yang kurang dipadankan?
Gandingan longgar, kedudukan cengkaman mengimbangi, atau palet terjatuh secara tidak sengaja mungkin berlaku semasa pergerakan robot berkelajuan tinggi. Banyak projek automasi mengalami masa operasi yang rendah bukan kerana kerosakan pengawal robot, tetapi disebabkan perkakasan sambungan yang tidak serasi antara bebibir robot dan pembawa bahan kerja.
Bagaimanakah anda mengekalkan aliran kerja persediaan manual sedia ada selepas menambah perkakasan robot?
Banyak skim transformasi automasi awal memaksa bengkel memilih mod automatik penuh dan meninggalkan campur tangan manual yang mudah. Dalam pengeluaran campuran kumpulan kecil dunia sebenar, pengendali masih perlu memuatkan kosong berbentuk khas secara manual, memeriksa bahagian separuh siap atau mengendalikan pembongkaran bahan kerja kecemasan.
Adakah perkakasan pensuisan hujung robot hanya digunakan untuk pengeluaran besar-besaran tanpa pengawasan sepenuhnya?
Ini adalah salah faham biasa. Ia juga memberikan nilai hebat untuk bengkel mod hibrid separa automatik. Operator boleh menyelesaikan kerja penyediaan manual yang rumit di luar talian, dan robot mengambil alih tugas mengangkut palet berulang.
Perbezaan Fungsi
Gandingan Dulang Gripper Perubahan Pantas Robot: Komponen penyambung perantaraan ini mewujudkan hubungan padanan mekanikal yang stabil antara modul pencengkam dan palet sasaran. Ia menyerap sisihan kedudukan kecil yang dijana oleh ralat kedudukan pergerakan robot, mengelakkan kerosakan perlanggaran tegar antara struktur mekanikal semasa kitaran pemindahan berkelajuan tinggi.
Modul Genggam Perubahan Cepat Robot N160: Modul dipasang bebibir teras ini berfungsi sebagai unit asas yang dipasang terus pada bebibir keluaran robot. Ia menyediakan antara muka penguncian piawai untuk lengan rampasan seterusnya, membenarkan pertukaran pantas alat akhir yang berbeza tanpa mengubah suai parameter program robot berulang kali.
Lengan Pautan Engsel N160 untuk Robot Quick Change Gripper: Lengan pelaksana boleh alih yang menyentuh kontur luar palet secara fizikal. Garis besar strukturnya dioptimumkan mengikut geometri tepi palet, memberikan daya cengkaman gaya pembalut yang stabil. Ia menghalang tergelincir di bawah pecutan dan nyahpecutan semasa pergerakan trajektori robot.
Petunjuk Penilaian Teras
Bagaimana untuk mengesahkan sama ada beban undian sepadan dengan permintaan pengeluaran sebenar?
Pengguna tidak boleh hanya merujuk kepada data beban nominal lengan robot. Mereka perlu mengira jumlah berat termasuk modul penggenggam, lengan penghubung, palet, lekapan dan bahan kerja mentah. Melebihi beban komposit akan mempercepatkan haus mekanikal dan mendorong risiko jatuh tersembunyi.
Mengapakah ketepatan kedudukan ulangan tindakan mencengkam sama penting dengan ketepatan chuck titik sifar?
Walaupun chuck sisi mesin mempunyai ketepatan tahap mikron, jika pencengkam robot menghasilkan sisihan kedudukan yang besar semasa memilih dan meletakkan palet, ketepatan sistem keseluruhan akan dikurangkan dengan banyak. Ralat kedudukan sisi pencengkam akan diteruskan ke seluruh gelung pegangan kerja.
Apakah faktor persekitaran yang perlu dipertimbangkan untuk perkakasan hujung robot?
Pengesan akhir robot berfungsi di dalam zon persisian alatan mesin, disimbah dengan memotong bahan penyejuk, serpihan logam dan kabus minyak. Rawatan permukaan perkakasan dan prestasi pengedap mesti menahan kakisan dan gangguan cip di dalam kedudukan bergerak sendi.
Bagaimana untuk merealisasikan dok lancar dengan perkakasan pegangan kerja titik sifar persisian?
Apakah prasyarat yang diperlukan untuk bekerjasama dengan Siri Kedudukan Titik Sifar UPC?
Kekalkan dimensi cengkaman kontur luar yang konsisten untuk palet sasaran. Geometri lengan pautan engsel mesti sepadan dengan struktur tepi palet siri UPC, supaya robot dapat menyelesaikan tindakan memilih yang stabil untuk palet yang serasi dengan robot.
Apakah faedah yang dibawa oleh pemadanan dengan Siri Zero Point Pallet?
Dengan penyesuai gandingan dulang, robot juga boleh mengendalikan palet biasa yang digunakan secara manual. Kedai tidak perlu menggantikan semua palet sedia ada untuk merealisasikan transformasi separa automatik, melindungi pelaburan perkakasan sebelumnya.
Apakah risiko tersembunyi yang harus dielakkan dalam operasi mod hibrid?
Elakkan penggunaan bercampur palet dengan dimensi luar yang berbeza dalam satu kawasan kerja robot. Saiz garis besar yang berbeza akan menyebabkan kedudukan merebut yang salah. Pengurusan klasifikasi palet yang ketat hendaklah dijalankan di tapak.
Bahan perkakasan dan ciri proses
Badan struktur utama modul penggenggam dan lengan penghubung menggunakan keluli aloi berkekuatan tinggi. Permukaan sentuhan dan penguncian utama menerima pelindapkejutan pengkarburan dan pengisaran ketepatan. Setiap komponen siap melepasi ujian kelesuan kitaran lepasan ambil berulang sebelum penghantaran. Ubah bentuk struktur dikawal ketat di bawah keadaan beban penuh yang dinilai.
Dimensi sambungan bebibir mengikut piawaian antara muka robot industri arus perdana. Kedudukan lubang pemasangan utama mengekalkan kebolehtukaran, mengurangkan kerja pengubahsuaian sekunder semasa pemasangan di tapak.
Perkhidmatan penyesuaian tersuai meliputi pelarasan lejang cengkaman, plat penukaran bebibir khas dan rawatan permukaan anti-haus, agar sesuai dengan garis palet bukan standard dan pelbagai jenama robot.
Permohonan Nota
Komponen pencengkam sisi robot mempunyai kesan pecutan-pecutan yang kerap semasa setiap kitaran pergerakan. Pengumpulan cip di dalam sendi engsel akan meningkatkan rintangan gerakan dan menghasilkan offset cengkaman. Pembersihan dan pelinciran sendi berkala mesti dimasukkan ke dalam senarai semak penyelenggaraan peralatan harian. Operasi berterusan tanpa penyelenggaraan rutin akan merendahkan kestabilan rampasan secara beransur-ansur, walaupun untuk komponen automasi yang direka bentuk dengan baik.
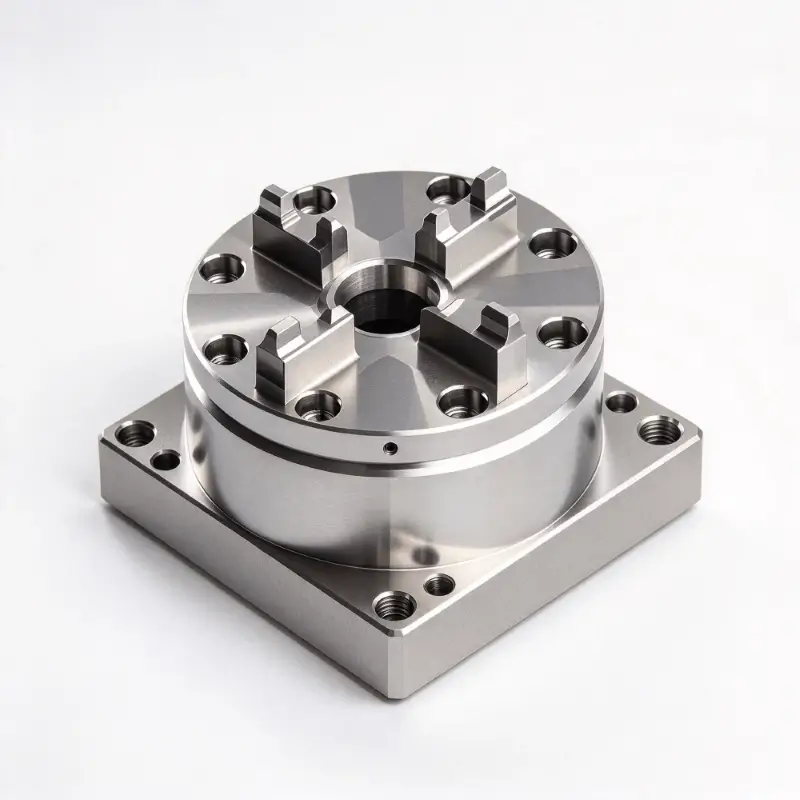
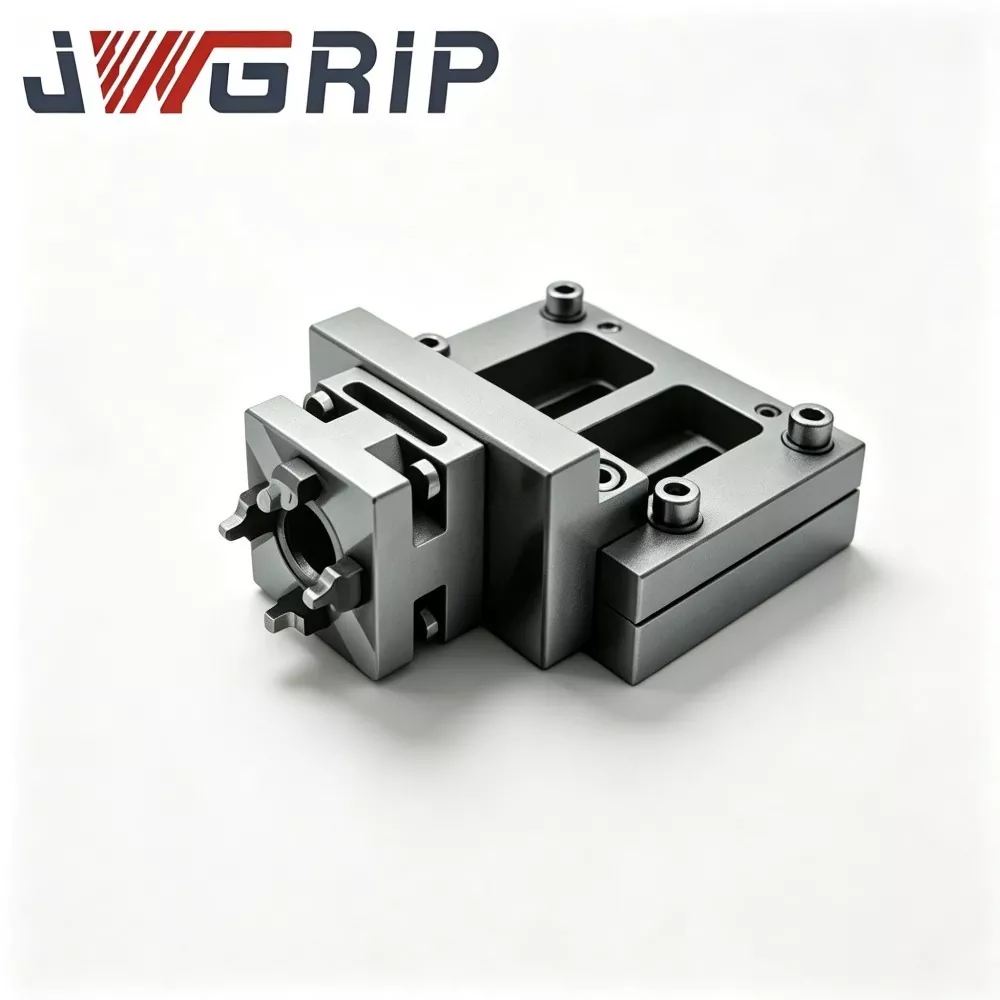
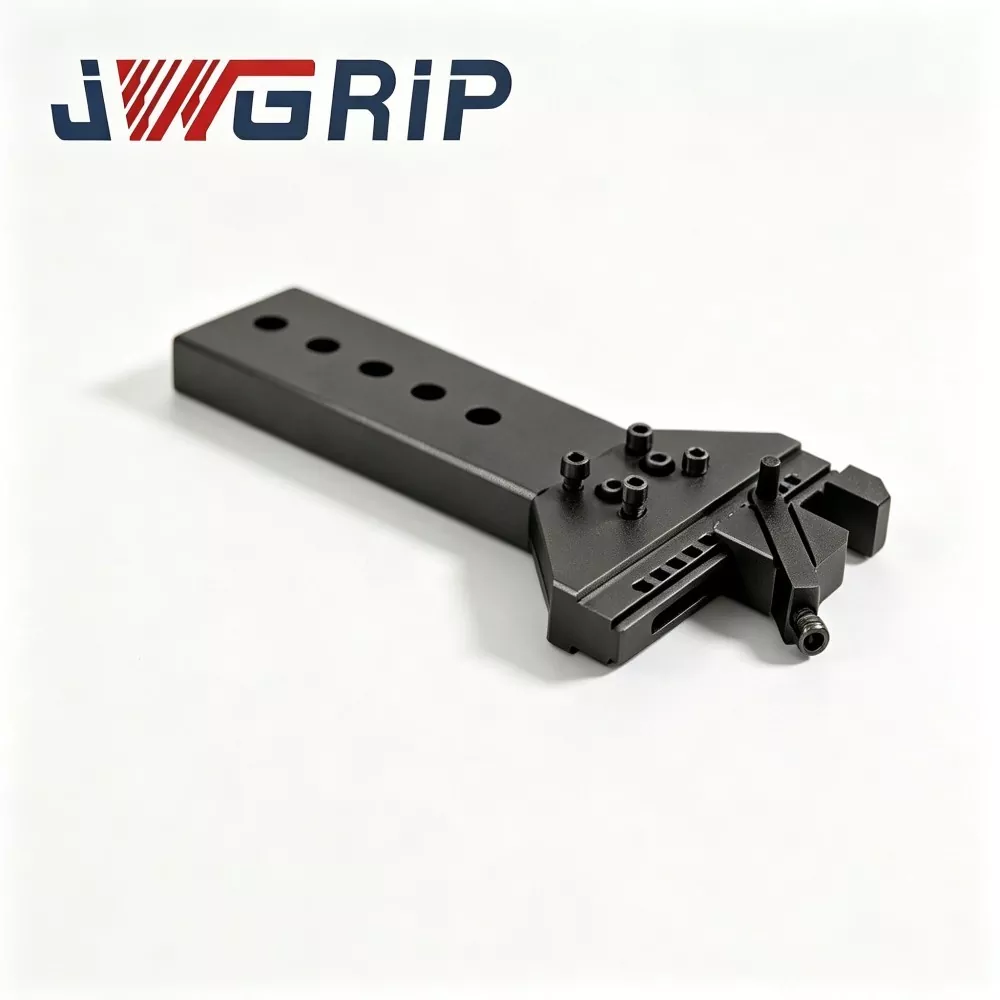
- View as
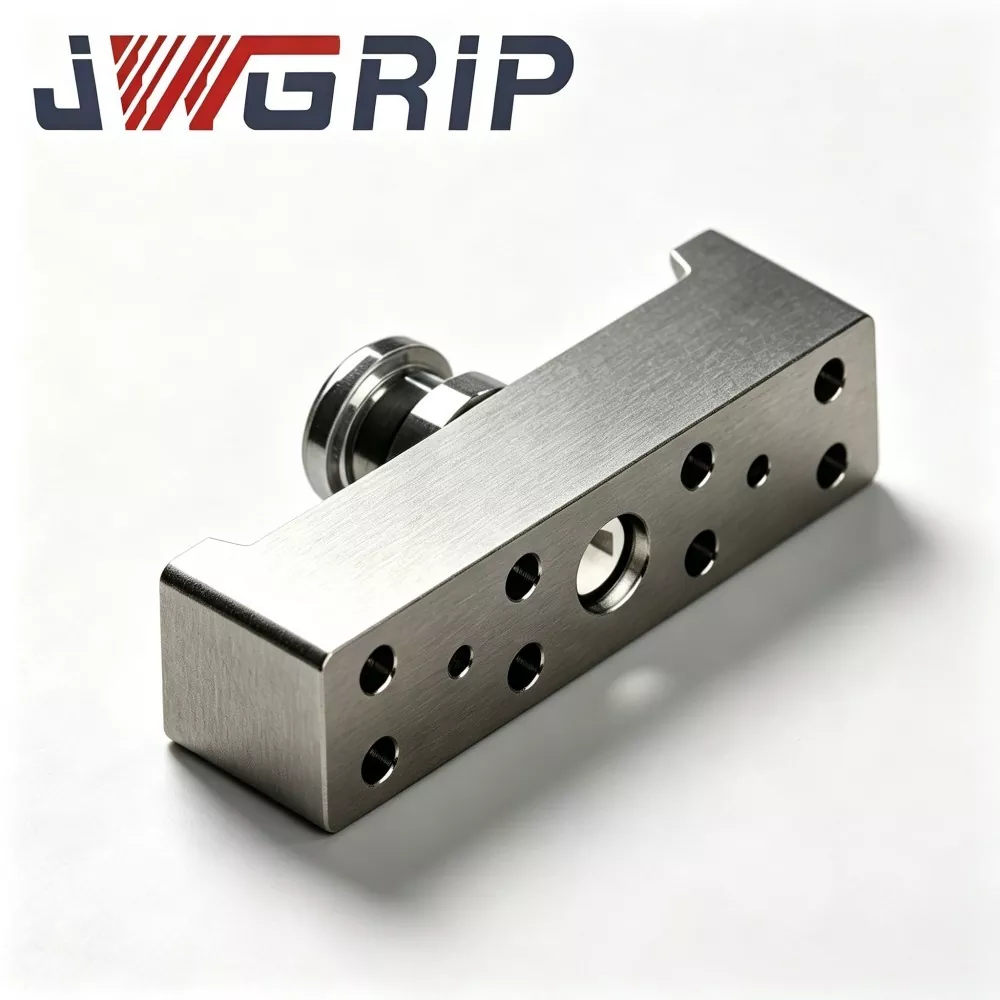
Lengan Pautan Engsel N160 untuk Penggenggam Perubahan Pantas Robot
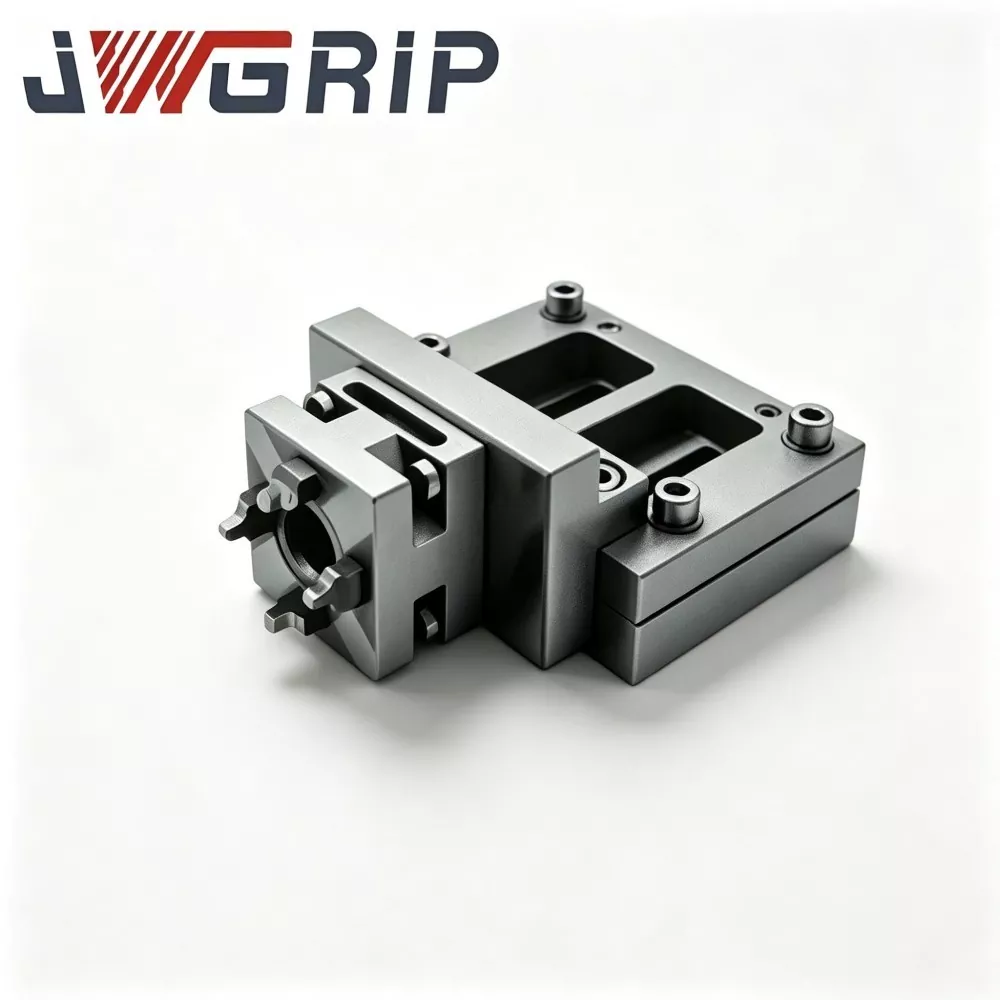
JWGRIP ialah pengilang dan pembekal profesional N160 Hinge Linkage Arm untuk Robot Quick Change Gripper di China, menyediakan perkhidmatan Terus Kilang dengan produk standard sepenuhnya dalam Stok untuk menyokong penggunaan projek automasi global dan penyelenggaraan bengkel. Ia adalah komponen rocker engsel penghantaran daya teras berprestasi tinggi yang direka khusus untuk modul penggenggam perubahan pantas robot siri N160. Ia menyepadukan struktur penghantaran daya yang dioptimumkan dan teknologi pembentukan bersepadu tempa panas ke dalam unit berfungsi tunggal, berfungsi sebagai bahagian kinematik utama yang menukar daya penggerak omboh linear ke dalam gerakan pengapit mengayun rahang pencengkam.
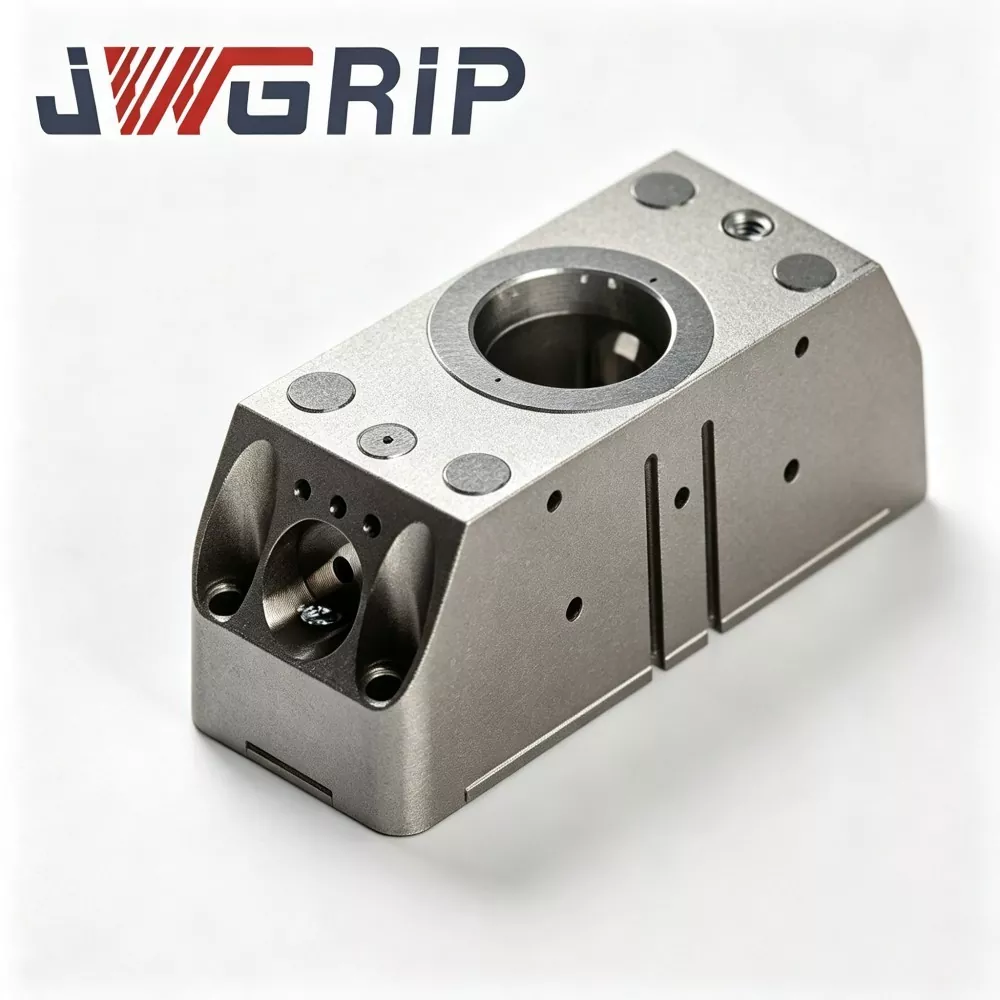
Modul Gripper Perubahan Pantas Robot N160
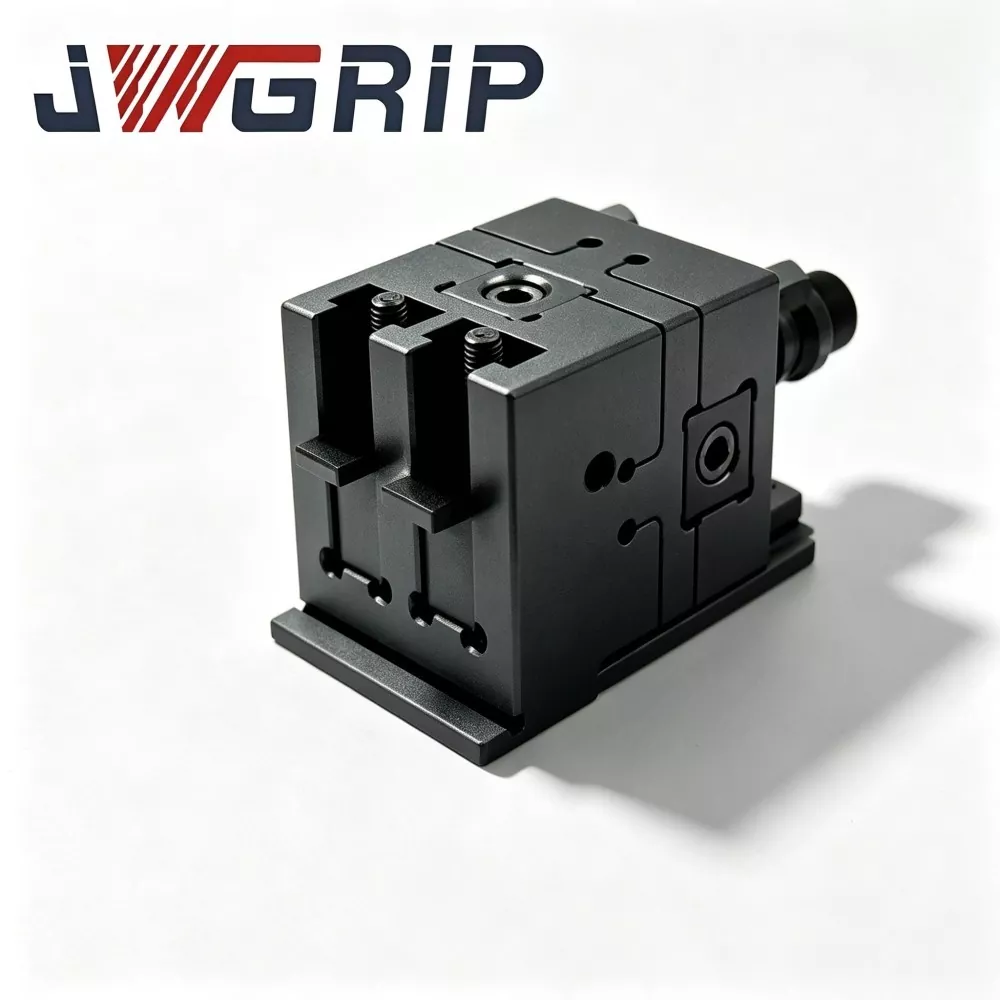
JWGRIP ialah pengilang dan pembekal profesional N160 Robot Quick Change Gripper Module di China, menyokong perolehan Pesanan Pukal dan menyediakan Harga Kilang tulen untuk rakan kongsi projek automasi global. Ia adalah unit perlaksanaan hujung lengan robot bersepadu yang baru dinaik taraf yang direka khas untuk barisan pengeluaran tanpa pemandu fleksibel moden. Mengintegrasikan secara inovatif penggenggam selari pneumatik dan antara muka perubahan pantas robot ke dalam badan modular tunggal, ia menghapuskan keperluan untuk cakera tukar cepat yang berasingan dan pemasangan pencengkam bebas, tidak memerlukan bebibir penyambung berbilang lapisan tambahan atau aksesori peralihan.
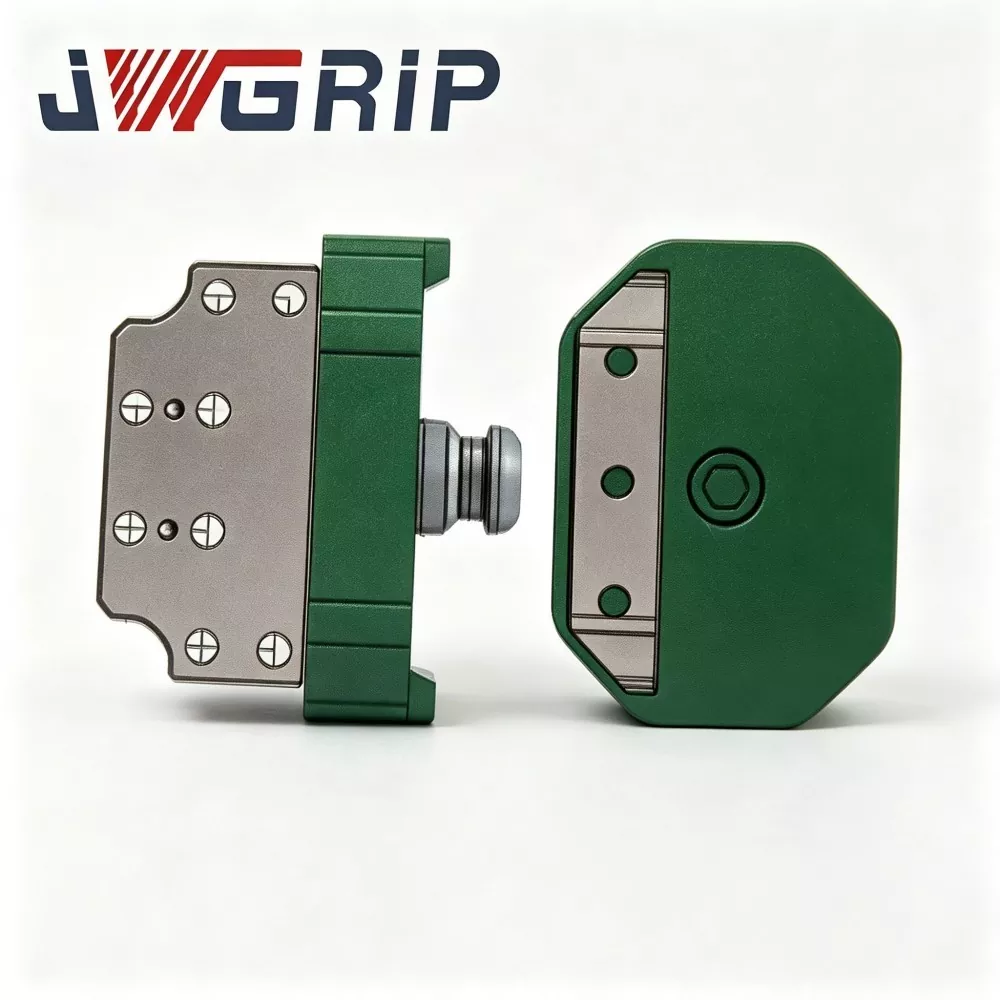
Gandingan Dulang Gripper Tukar Pantas Robot
JWGRIP ialah pengilang dan pembekal Gandingan Dulang Penggenggam Perubahan Cepat Robot profesional di China. Ia adalah komponen pensuisan kesan akhir robot bersepadu termaju yang direka khas untuk barisan pengeluaran automatik tanpa pemandu yang fleksibel. Ia menyepadukan konfigurasi struktur keluli aloi berkekuatan tinggi dan proses pengisaran ketepatan ke dalam satu unit, merealisasikan pensuisan alat robot automatik sepenuhnya tanpa campur tangan manual semasa penggantian penggenggam, dulang dan alatan hujung lain.
JWGRIP ialah pengilang dan pembekal Siri Robot Quick Change Gripper profesional di China. Kami sangat mengalu-alukan anda untuk memborong produk berkualiti tinggi pada harga yang kompetitif dari kilang kami.
Cadangan Berita